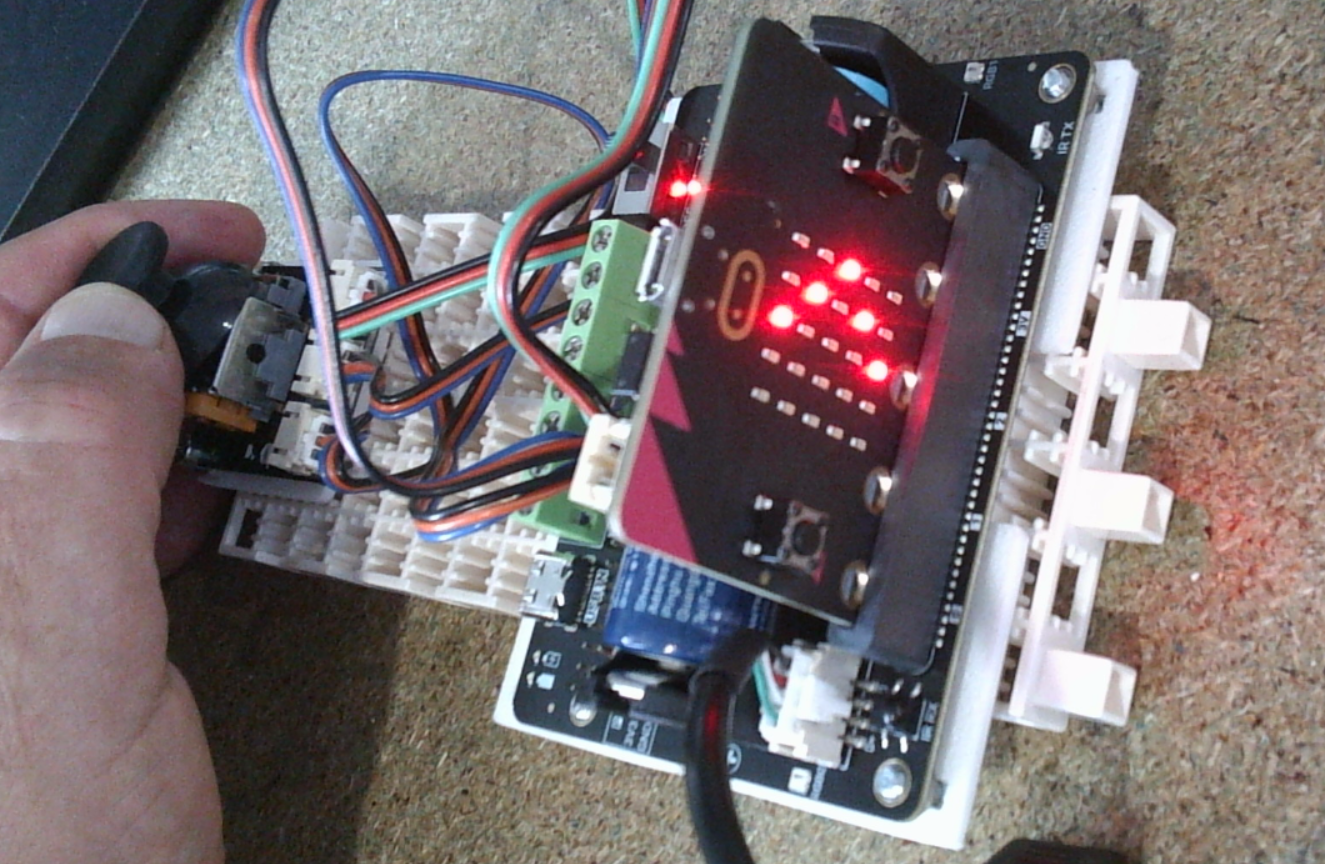
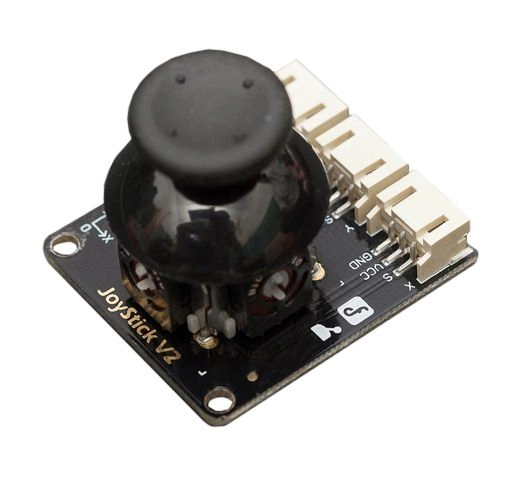
Module joystick Gravity DFRobot basé sur 2 potentiomètres (axes X et Y) et d’un bouton-poussoir pour des applications spécifiques. Il délivre deux sorties analogiques en fonction de la position des deux potentiomètres et une sortie logique en fonction du bouton-poussoir.
Il se raccorde sur deux entrées analogiques et une entrée logique directement sur le Board pour UNIHIKER K10, M10 et micro:bit. Cette carte d’extension modulable est conçue pour du prototypage et des projets robotiques. Elle combine un pilote de moteur, une alimentation avec support pour accu Li-Ion 18650 et de nombreuses E/S Gravity.
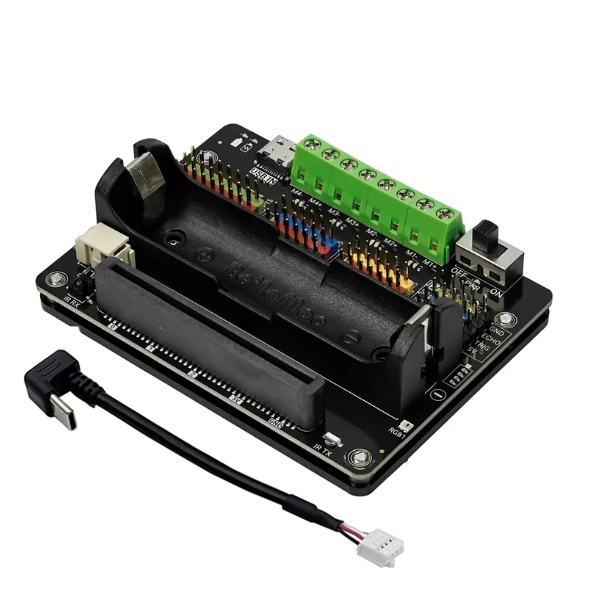
Alimentation :
- Support pour batterie 18650 (3,7 Vcc) avec circuit de charge intégré et indicateur de niveau à LEDs.
- Entrée USB Type-C (5 Vcc) : pour alimentation externe et recharge.
- LEDs : état de charge, niveau de batterie, alimentation et sens des moteurs.
Moteurs et servomoteurs :
- Driver pour 4 moteurs CC (1,5 A maxi par moteur) à connecter sur borniers à vis.
- 6 sorties servomoteurs sur connecteurs 3 contacts
Interfaces :
- 8 broches GPIO via le connecteur Edge des cartes micro:bit ou Unihiker.
- 6 broches GPIO supplémentaires : digitale et analogique.
- Bus I2C : trois interfaces à 3,3 V et une interface I2C en 5 V.
- Interface pour capteurs à ultrasons 5 V (Trigger et Echo).
Autres : 2 x LEDs RGB programmables (WS2812) et émetteur/récepteur infrarouge
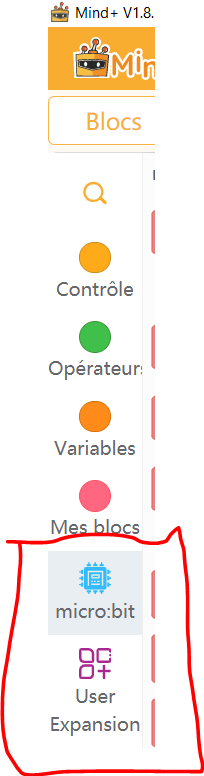
installation du logiciel de la carte d’extension dans MIND+
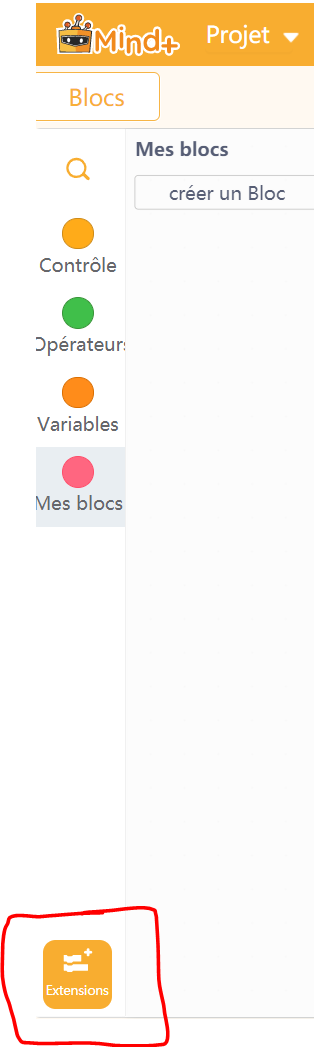
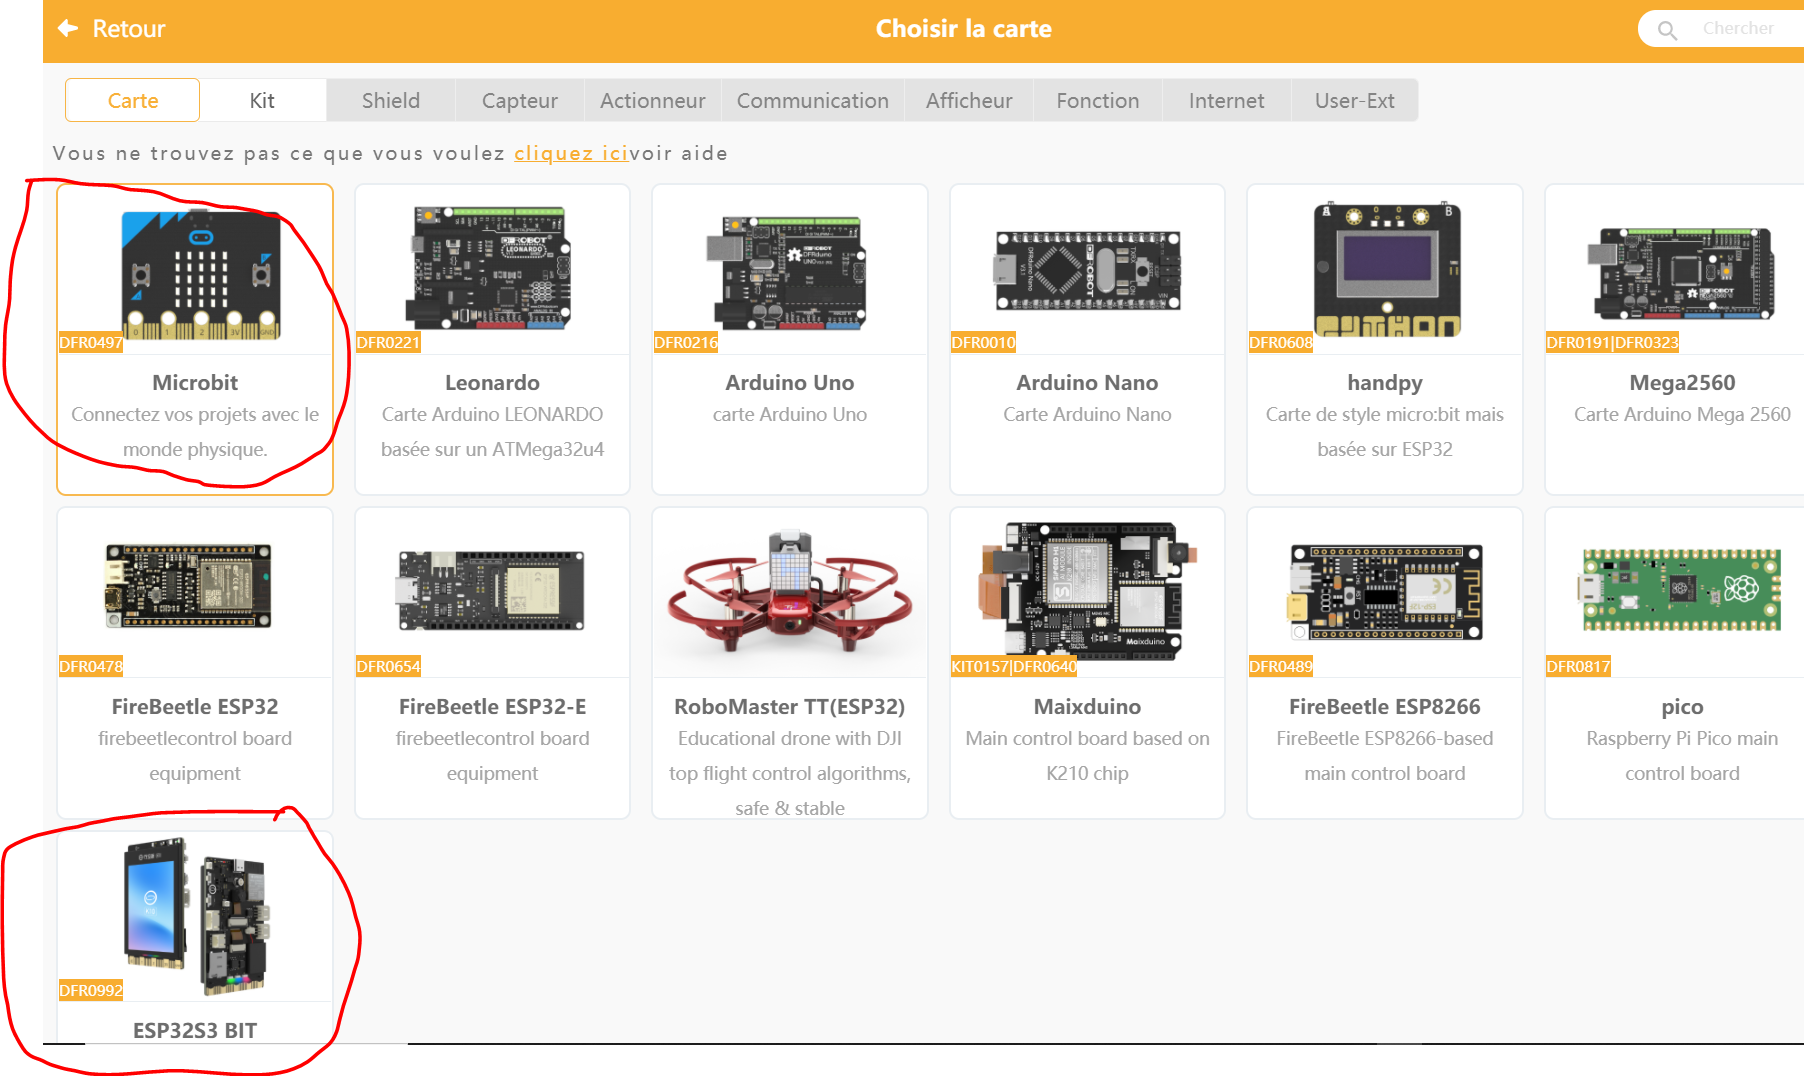
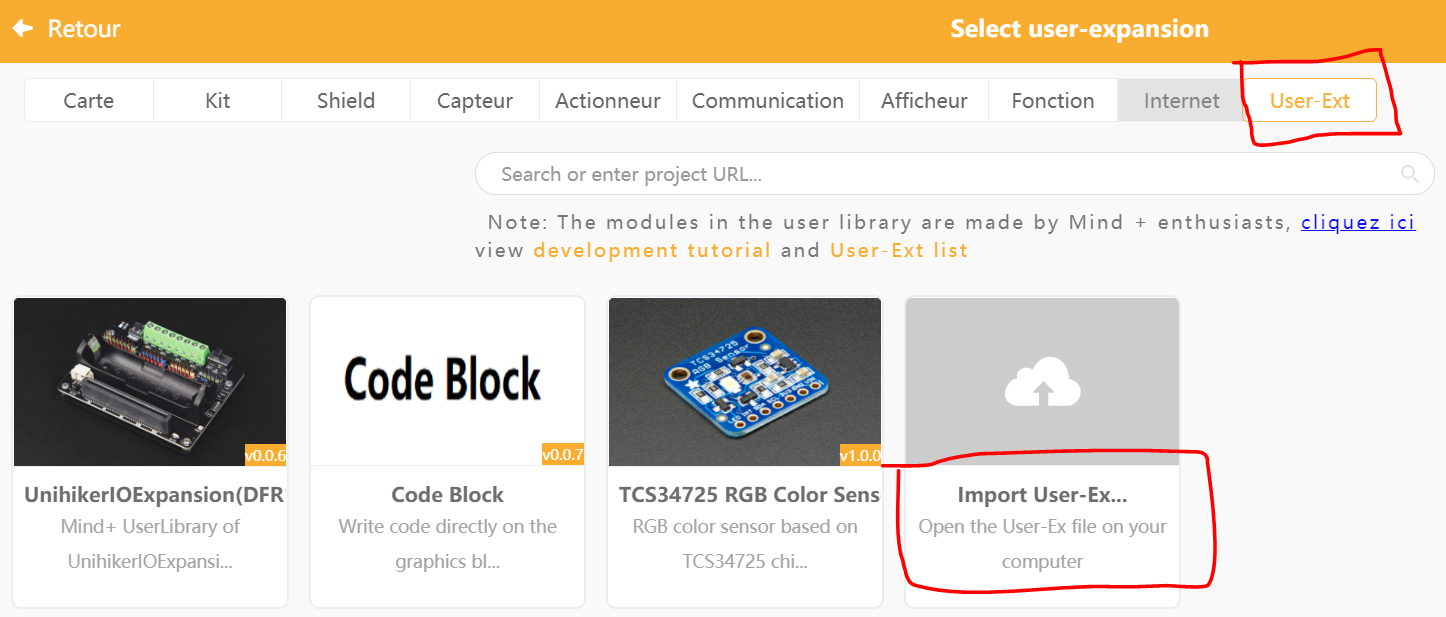
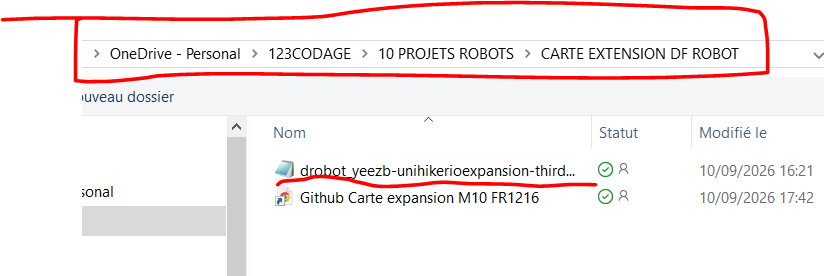
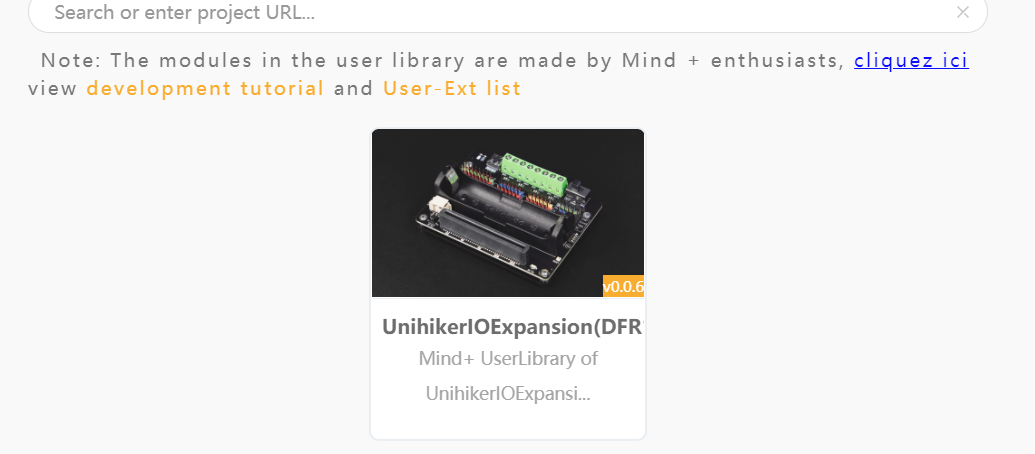
Cliquer sur l’icone.
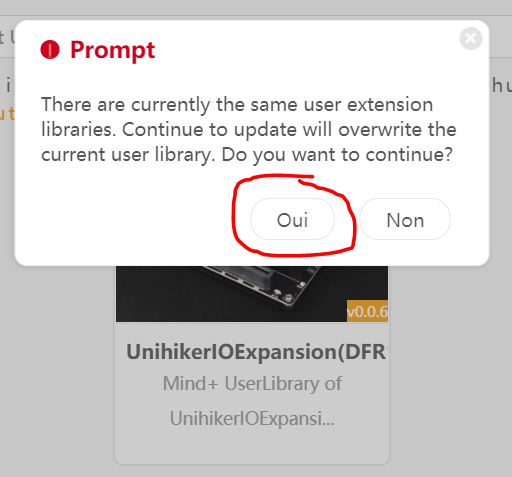
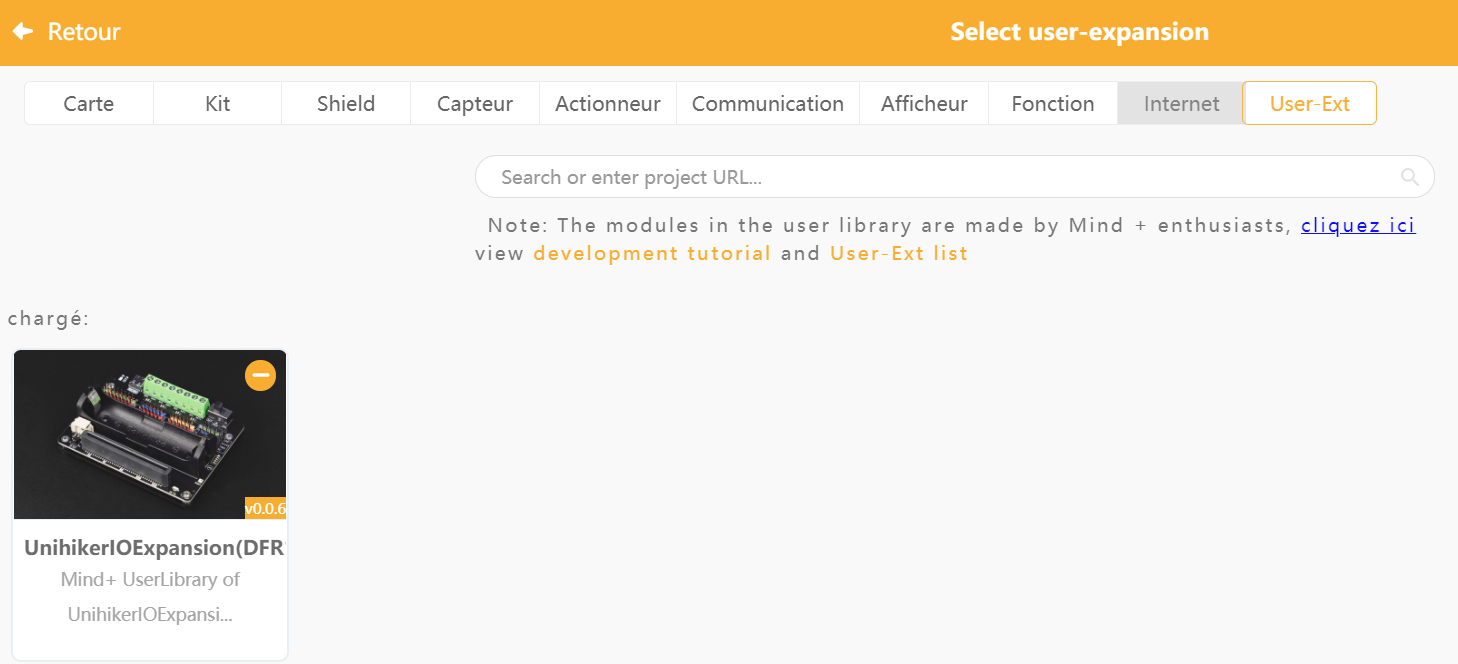
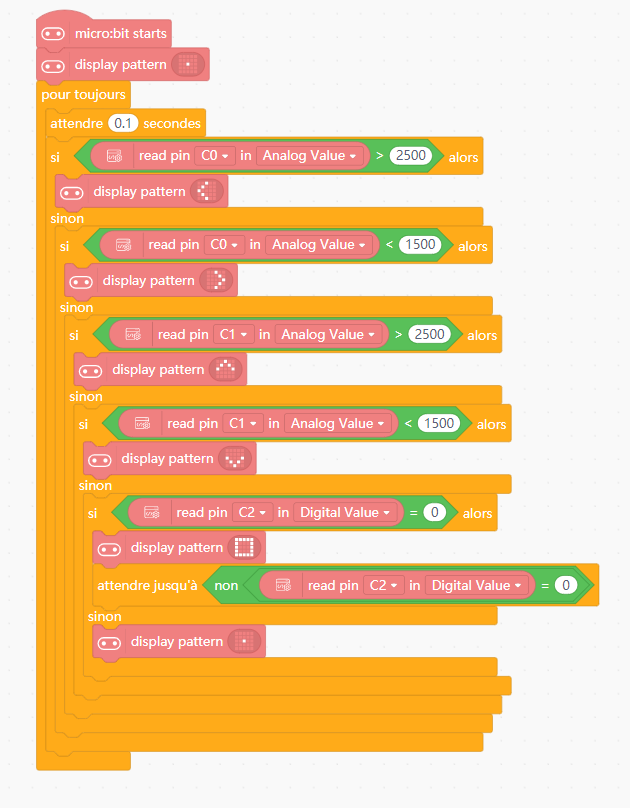
Installe les trois câbles du joystick sur les 3 premières broches GPIO supplémentaires C0, C1, C2 : digitale et analogique.
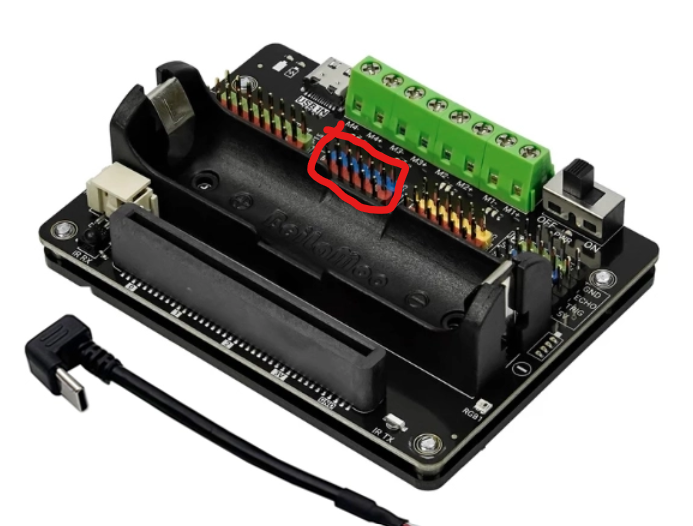
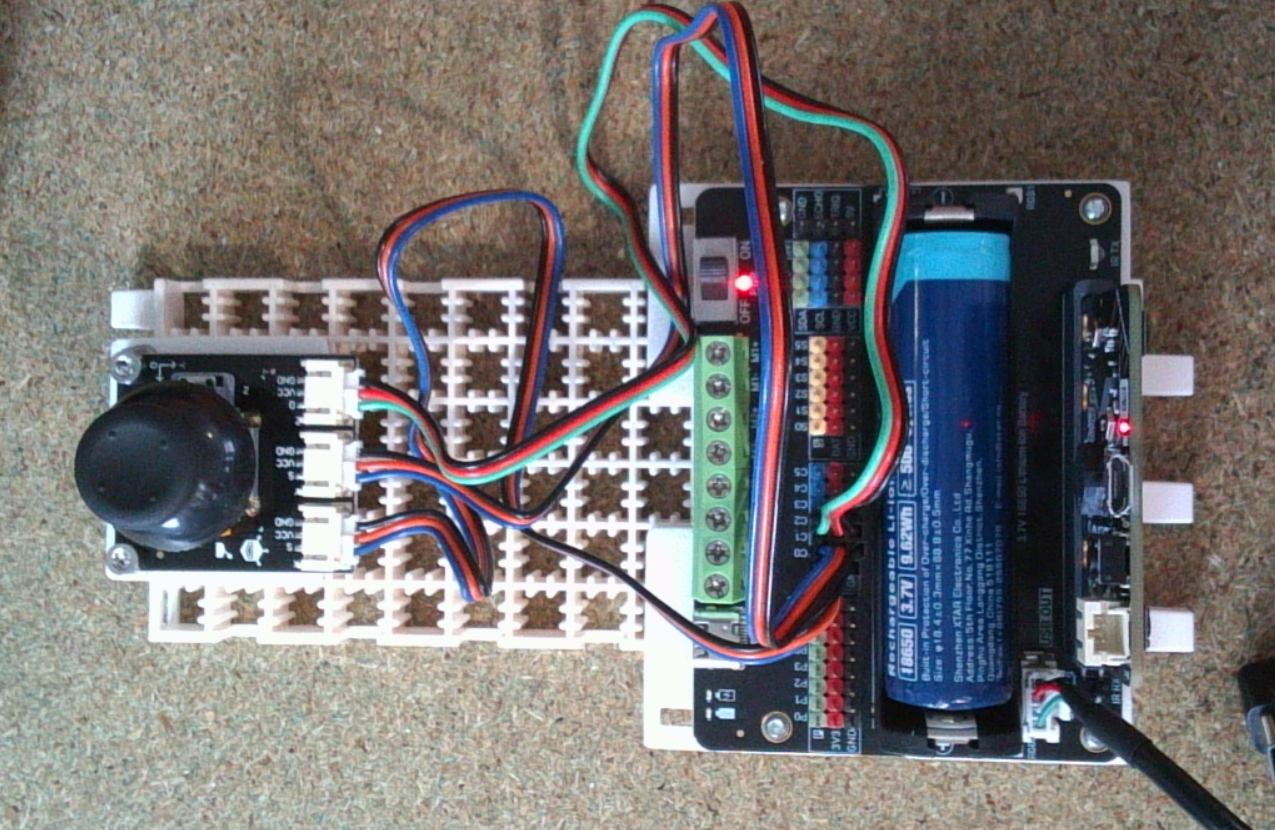
- C0 déplacement en X (0 à 4095, autour de 2000 en repos)
- C1 déplacement en Y (0 à 4095, autour de 2000 en repos)
- C2 appui sur le Joystick (1 repos, 0 appuié)
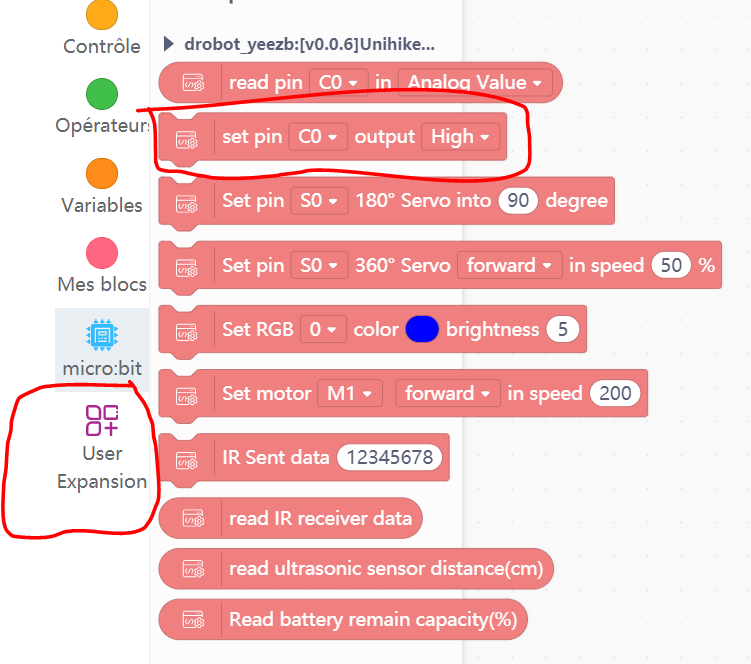
Exemple de programme pour récupérer les évènements du Joystick :