Ton matériel
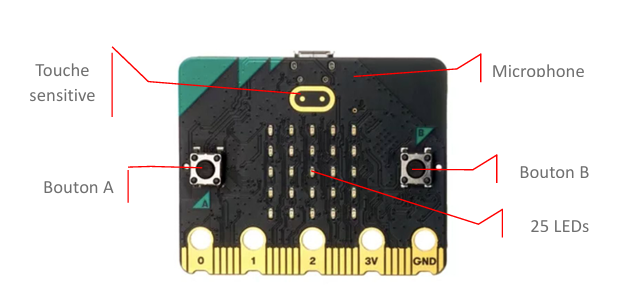
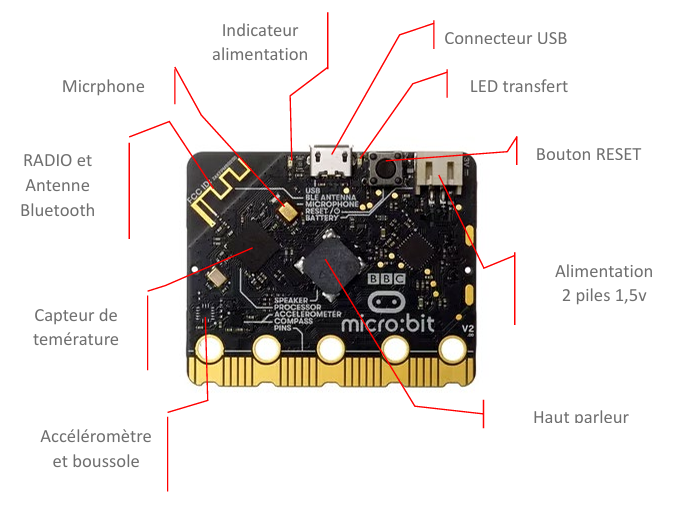
Un microcontrôleur la MICRO:BIT
Une carte d’extension
Cette carte d’extension modulable est conçue pour du prototypage et des projets robotiques. Elle combine un pilote de moteur, une alimentation avec support pour accu Li-Ion 18650 et de nombreuses E/S Gravity.
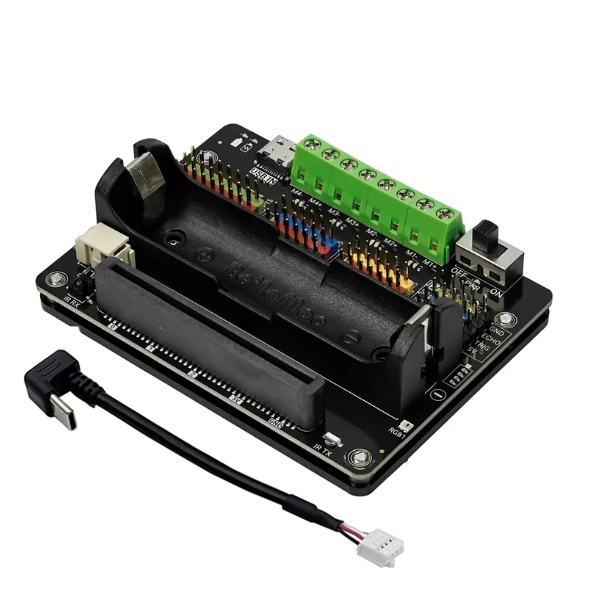
Alimentation :
- Support pour batterie 18650 (3,7 Vcc) avec circuit de charge intégré et indicateur de niveau à LEDs.
- Entrée USB Type-C (5 Vcc) : pour alimentation externe et recharge.
- LEDs : état de charge, niveau de batterie, alimentation et sens des moteurs.
Moteurs et servomoteurs :
- Driver pour 4 moteurs CC (1,5 A maxi par moteur) à connecter sur borniers à vis.
- 6 sorties servomoteurs sur connecteurs 3 contacts
Interfaces :
- 8 broches GPIO via le connecteur Edge des cartes micro:bit ou Unihiker.
- 6 broches GPIO supplémentaires : digitale et analogique.
- Bus I2C : trois interfaces à 3,3 V et une interface I2C en 5 V.
- Interface pour capteurs à ultrasons 5 V (Trigger et Echo).
Autres : 2 x LEDs RGB programmables (WS2812) et émetteur/récepteur infrarouge
Extension du logiciel avec la carte micro:bit et la carte d’extension dans MIND+
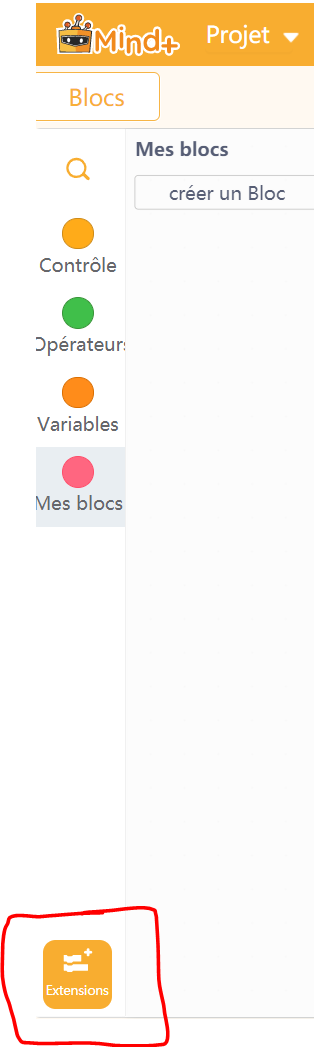
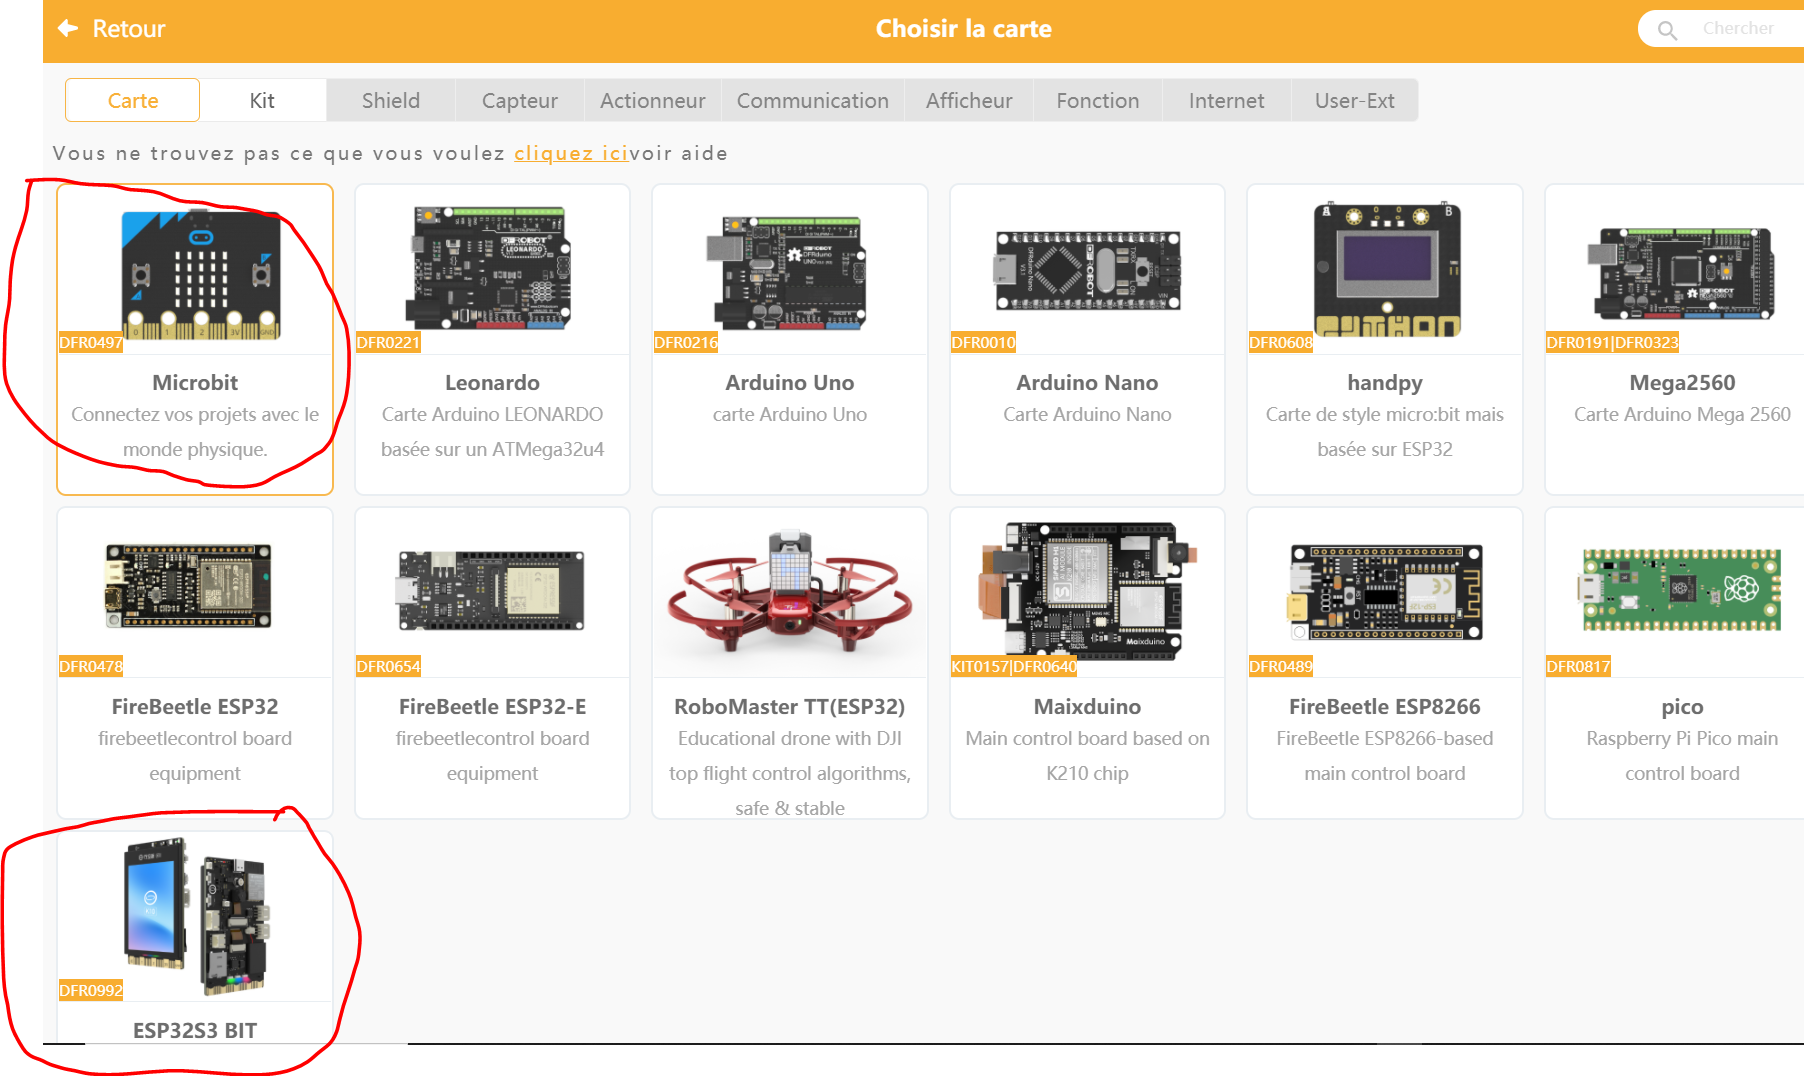
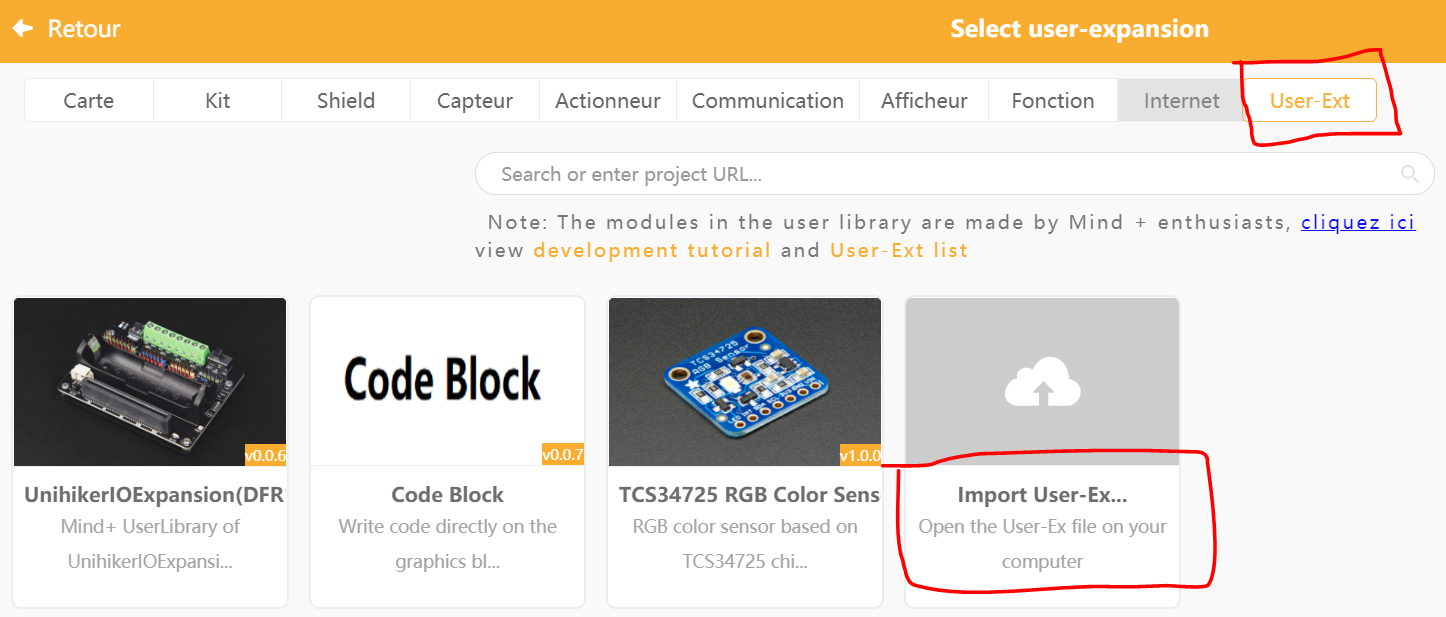
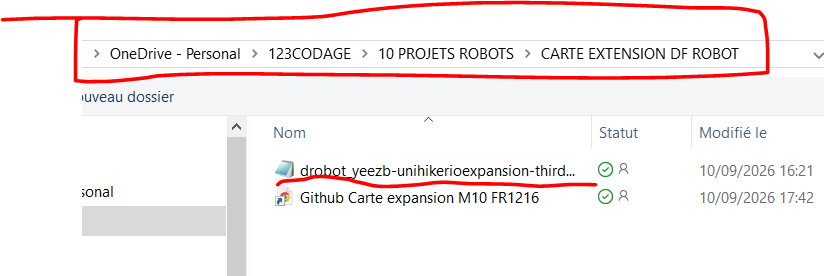
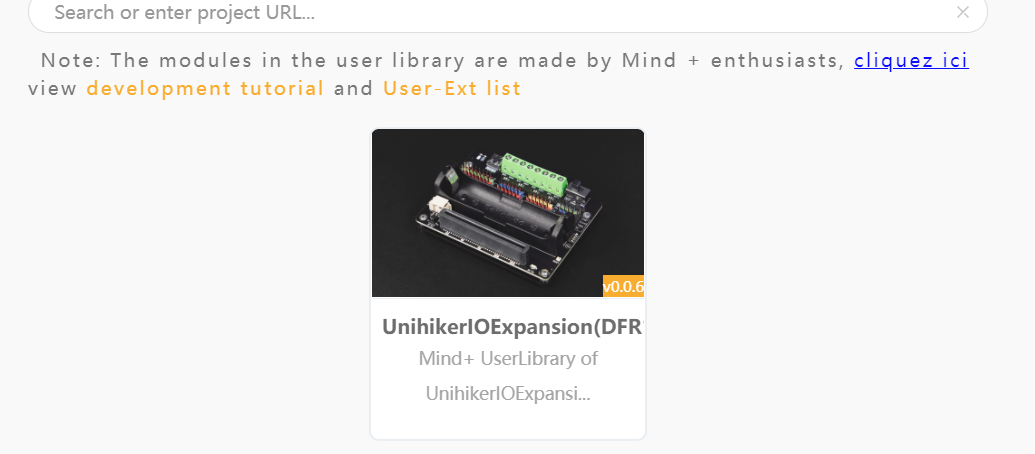
Cliquer sur l’icone.
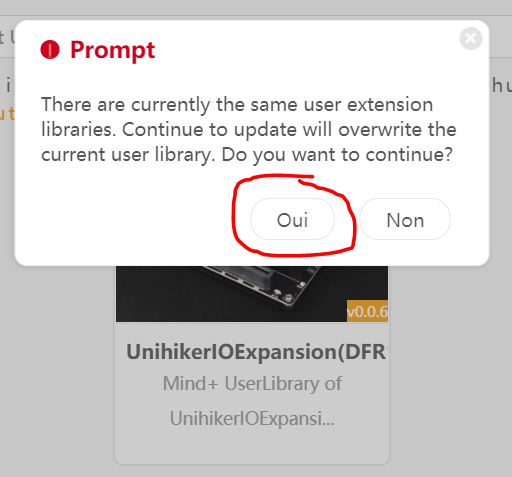
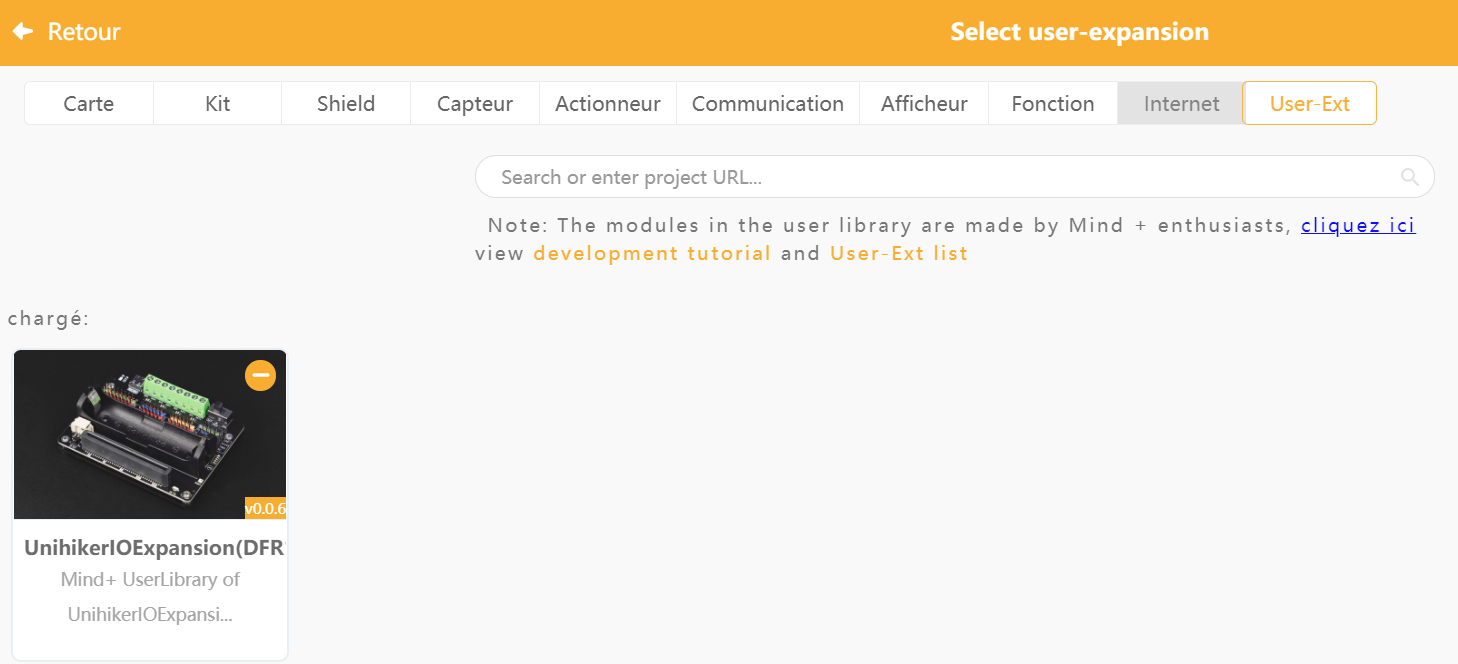
Clic sur retour en haut à gauche de l’écran
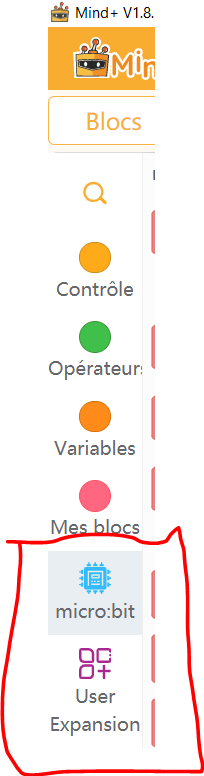
Maintenant tu as deux extensions : une pour la micro:bit et l’autre pour la carte d’extension
Instructions pour brancher le servomoteur
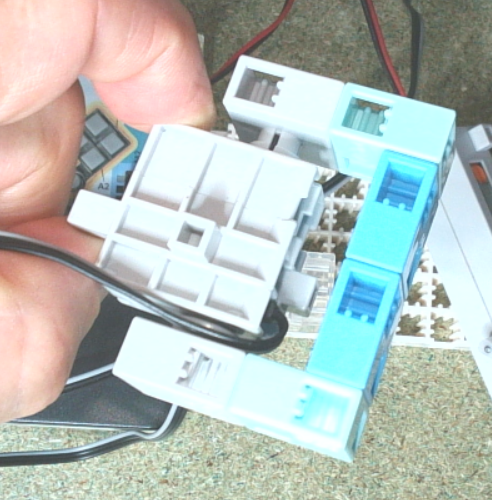
- Branchement du servomoteur :
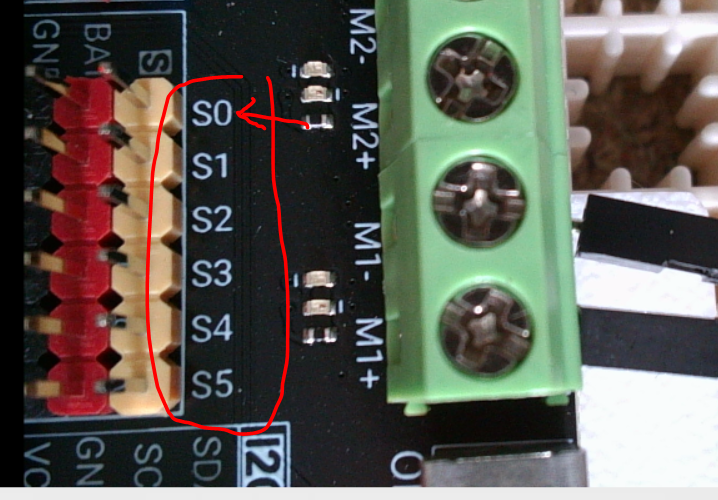
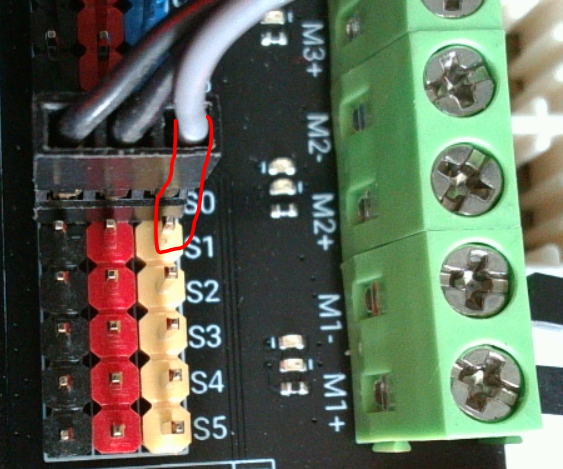
- Insère le connecteur du servomoteur dans le port S0 de la carte d’extension, câble gris sur le connecteur jaune orangé..
- Assure-toi que le câble gris est sur le connecteur jaune orangé pour garantir que le signal est correctement transmis.
- Alimentation :
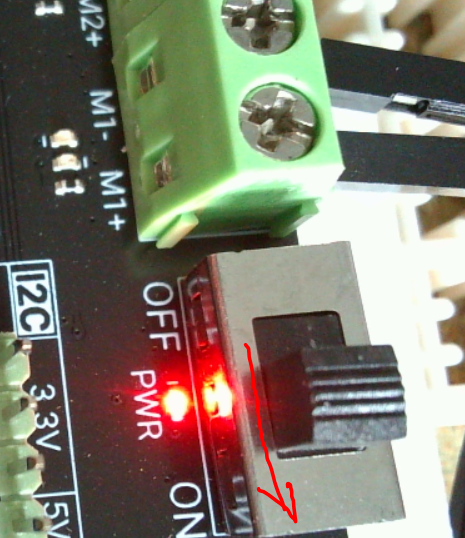
- Assure-toi que l’interrupteur de la carte d’extension est bien en position ON. Le servomoteur nécessite plus d’énergie que celle fournie par la liaison USB, donc une source d’alimentation externe est nécessaire.
Câble du servomoteur sur le connecteur S0 :
Câble gris sur connecteur jaune orangé :
Bouton interrupteur sur ON :
Programmation du servomoteur
Pour programmer le servomoteur, tu disposes d’une instruction principale pour définir l’angle de rotation :
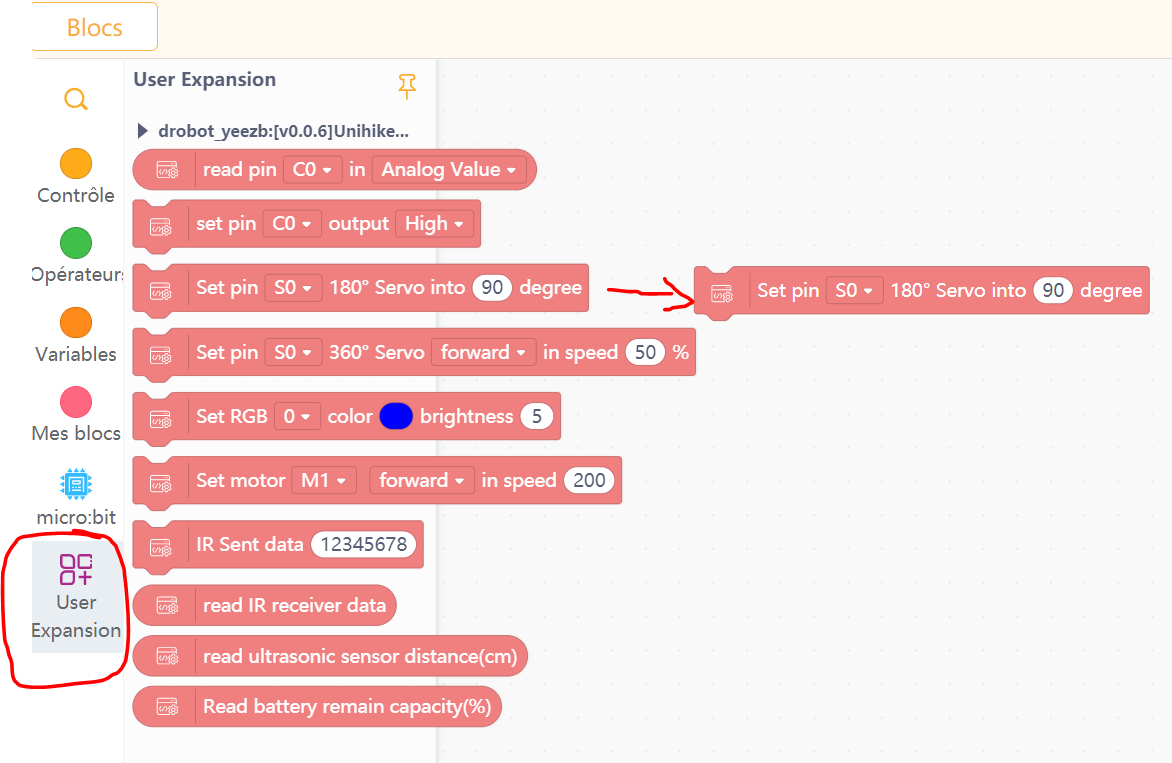
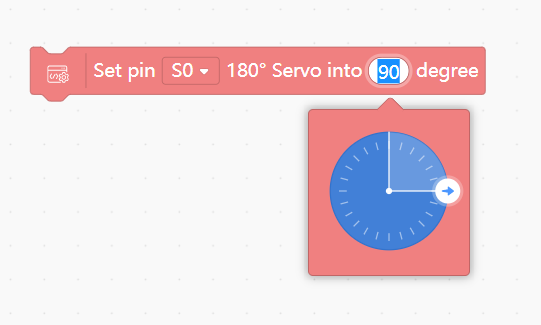
Tu peux définir l’angle de rotation du servomoteur, généralement entre 0° et 180°. Par exemple, Régler le servomoteur D9 à 90 pour positionner le servomoteur à 90°.
Définir l’angle de rotation :
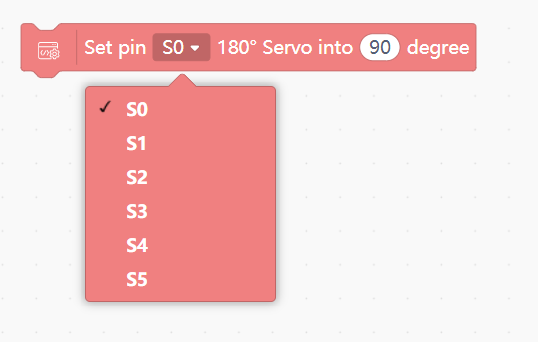
Le choix du connecteur :
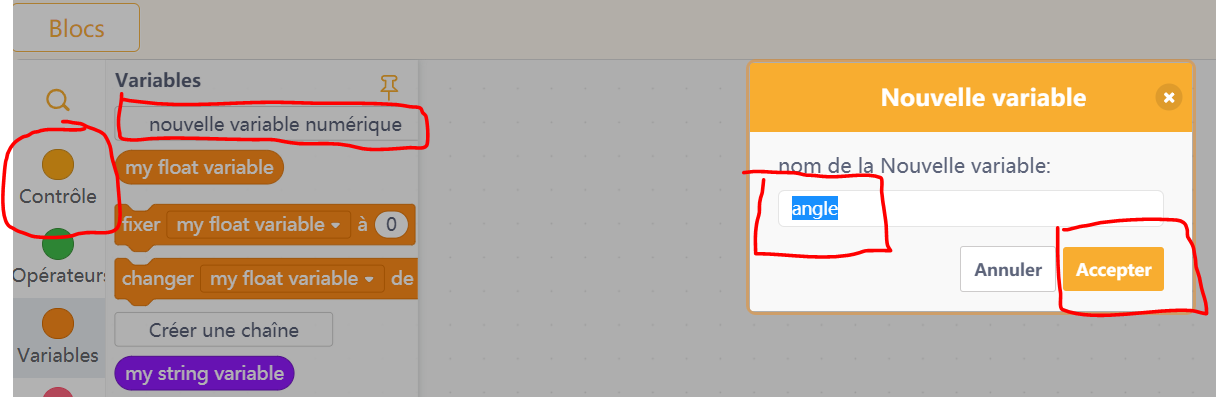
Pour faire bouger ton servomoteur de 0 à 180 degrés, crée une variable angle :
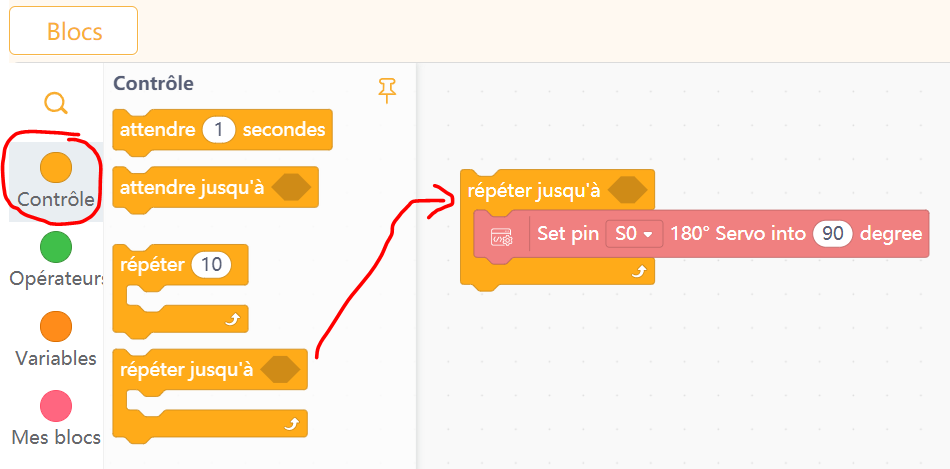
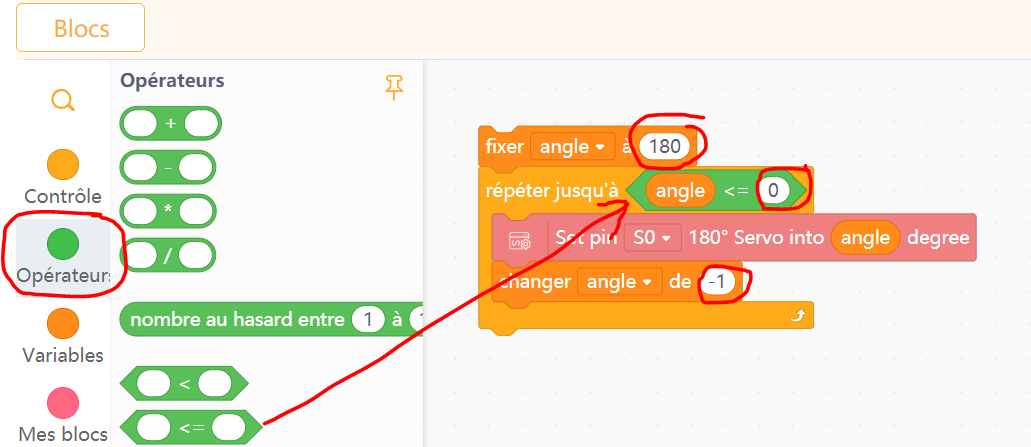
Puis une boucle pour faire bouger ton servomoteur :
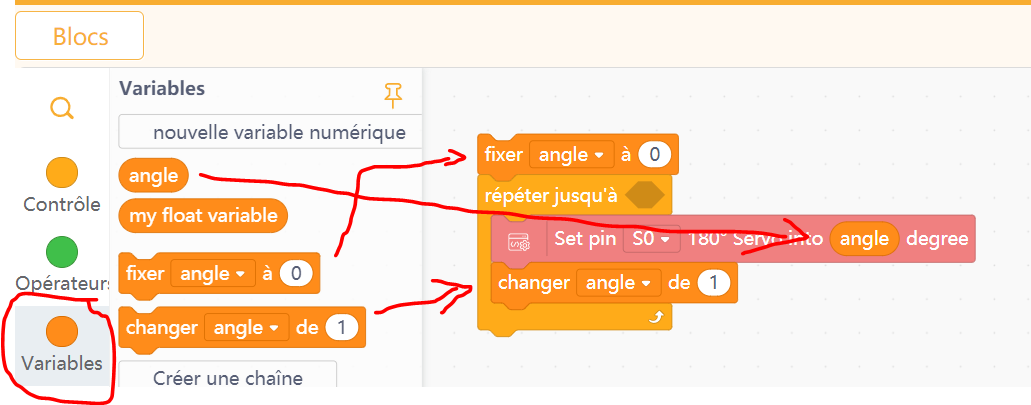
En faisant évoluer la variable angle de 0° à 180° :
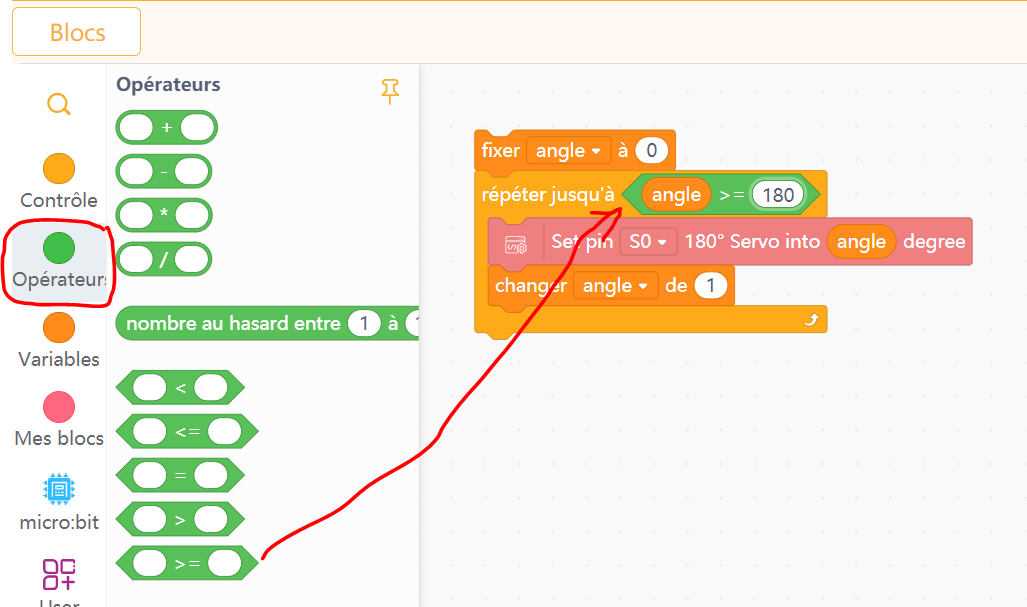
Puis teste la fin de la boucle :
Et également pour de 180° à ° :
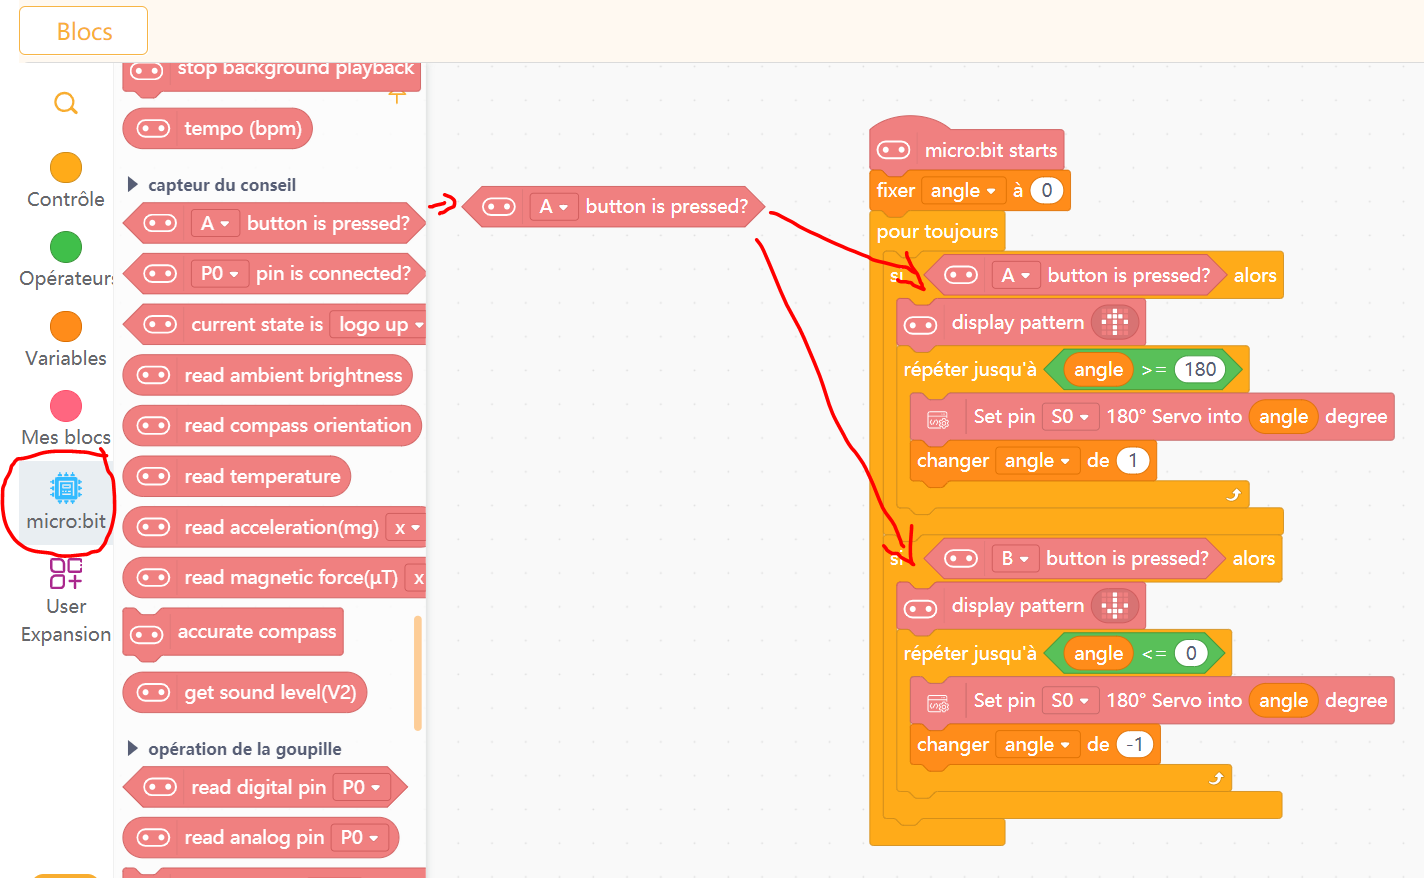
Programme le servomoteur lorsque tu appuies sur le bouton A angle à 180° ou sur le bouton B angle à 0° :
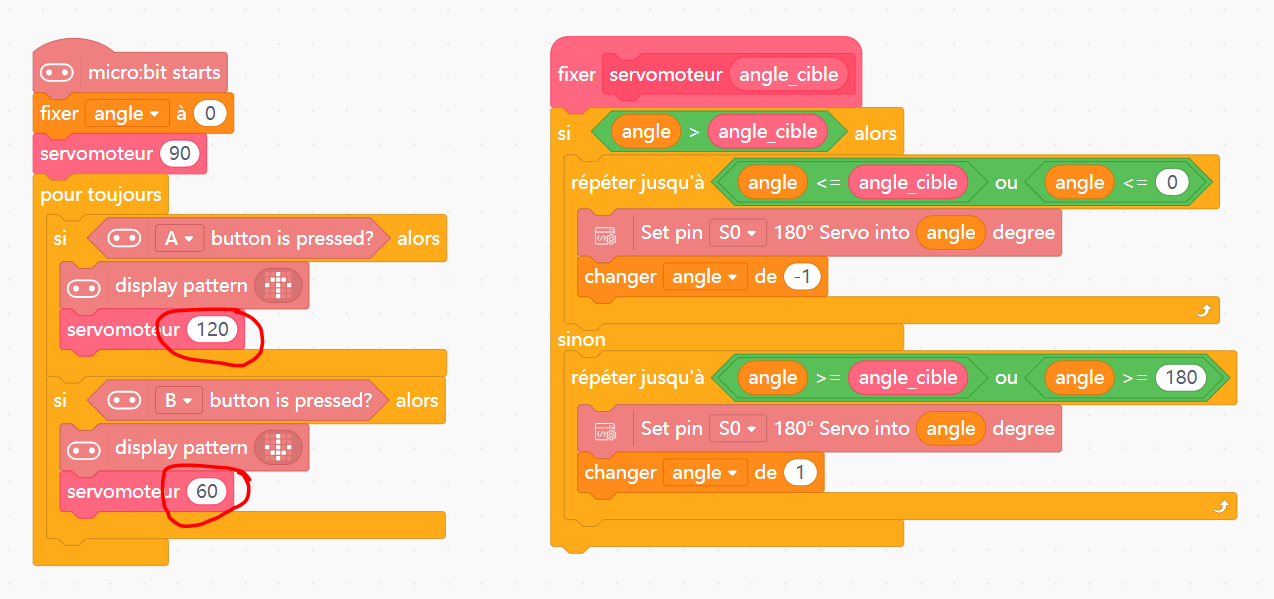
Programme ton servomoteur avec « Mes blocs » pour appeler un seul bloc afin de donner l’angle que tu souhaites à ton servomoteur;
Ton objectif :
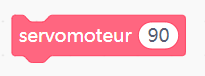
Crée un bloc servomoteur :
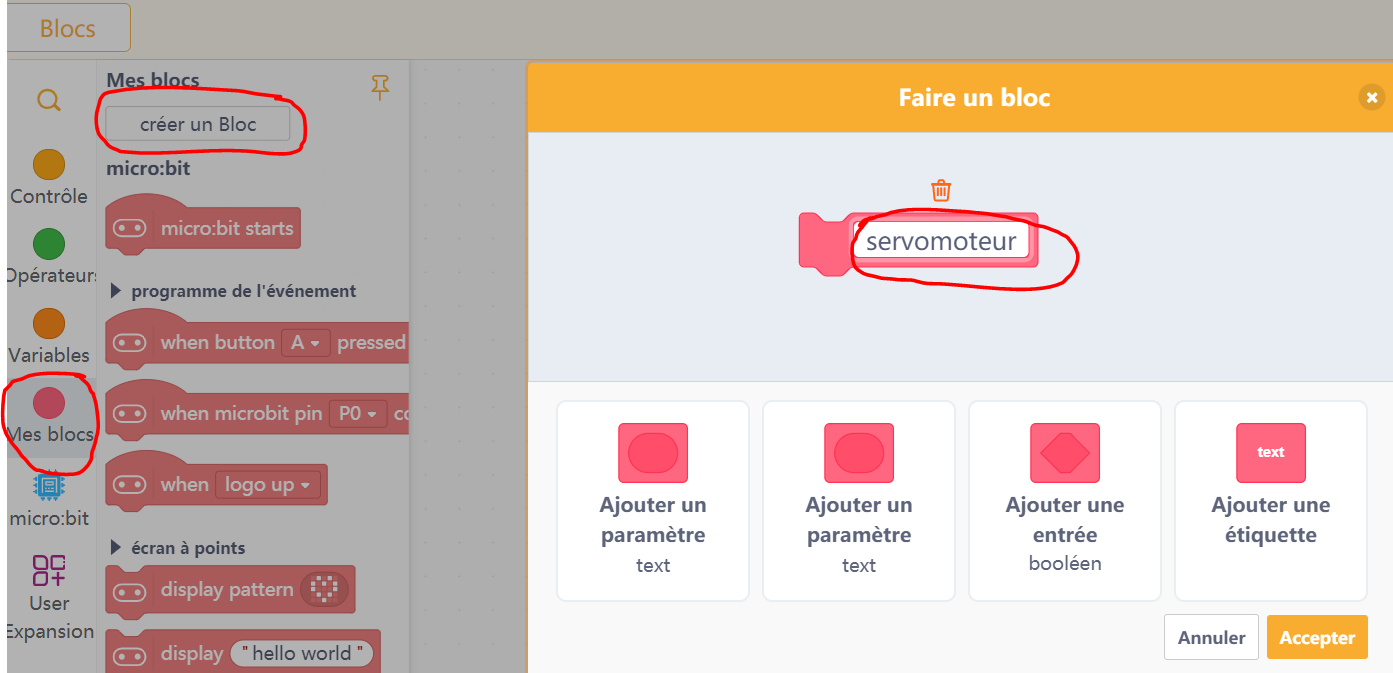
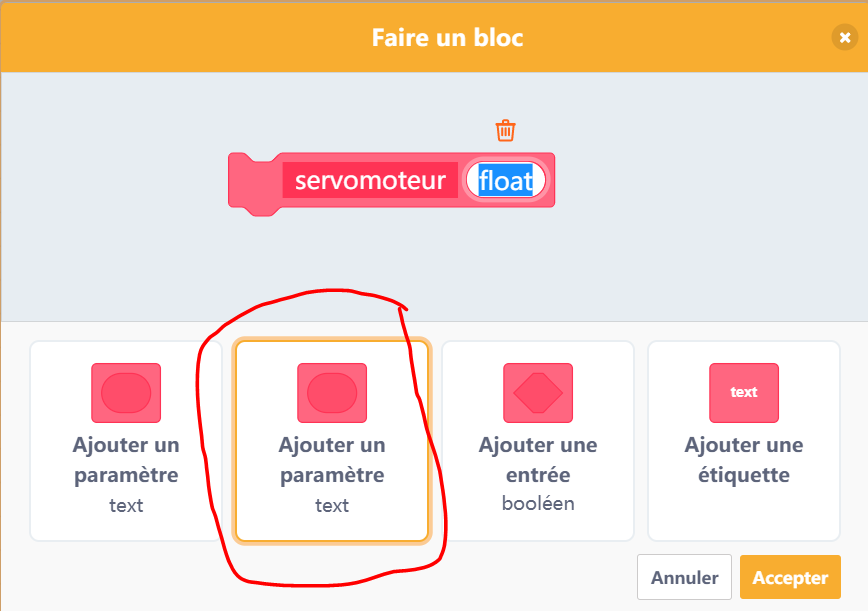
Crée un paramètre, un nombre float, pour définir l’angle cible à atteindre :
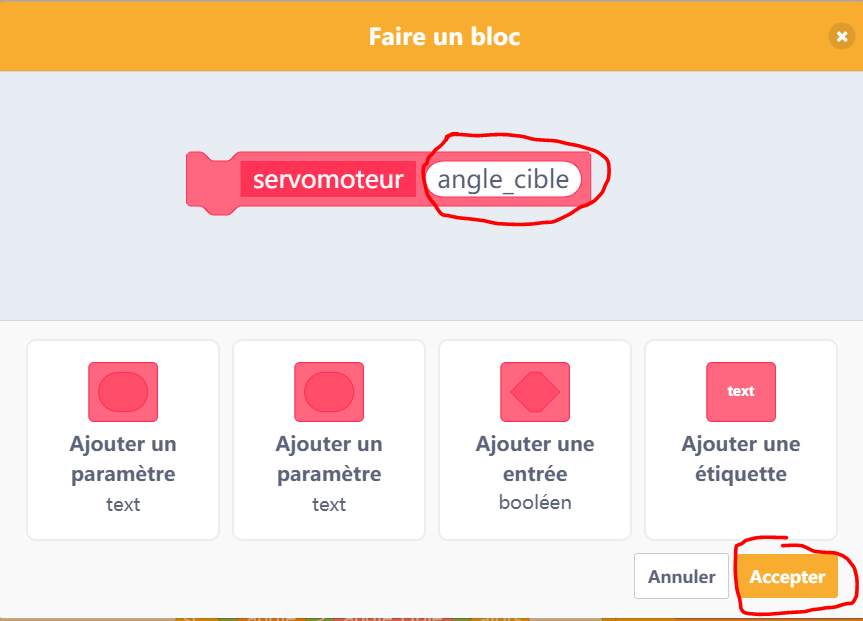
Définis le nom de ton paramètre : angle_cible :
Change ton programme pour une cible avec le bouton A à 180 et une cible avec le bouton B à 0 :
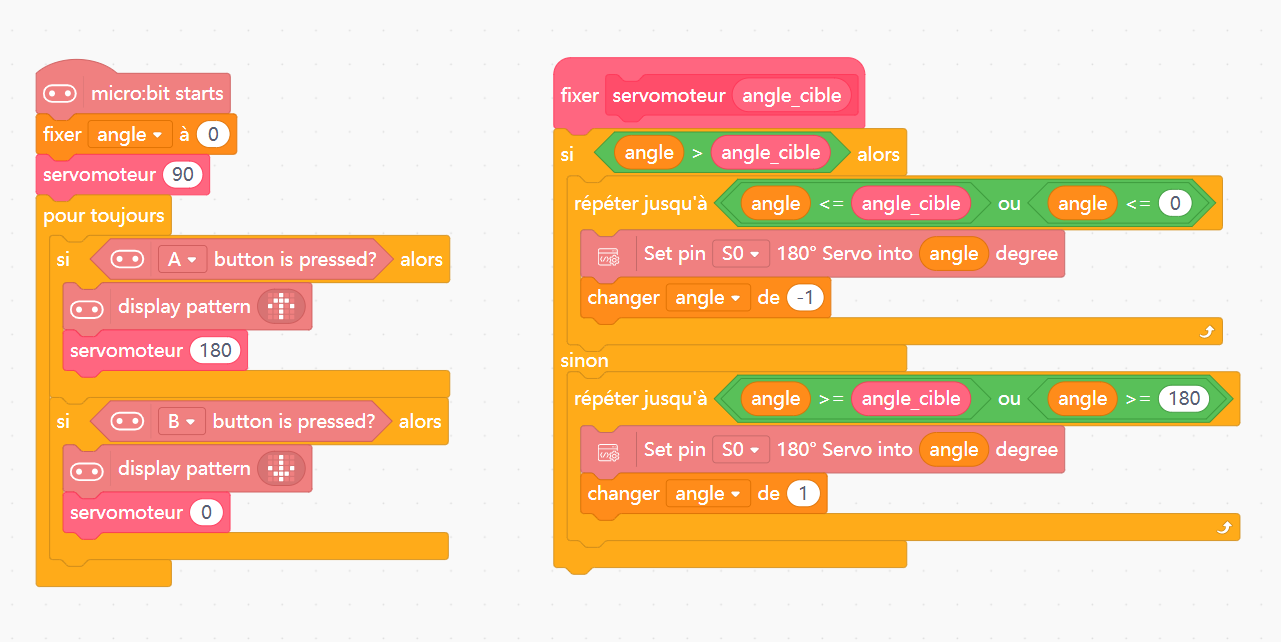
Maintenant tu peux changer les valeurs de tes cibles à atteindre :