Catégories
MAQUEENPLUS

Compétition Noël

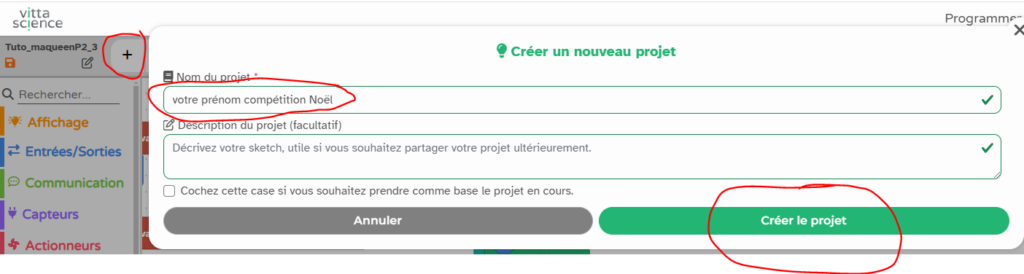
Créer un nouveau projet avec ton prénom :
Ton projet doit ressembler à ce programme pour mesurer le temps de ton parcours et l’afficher sur la micro:bit :
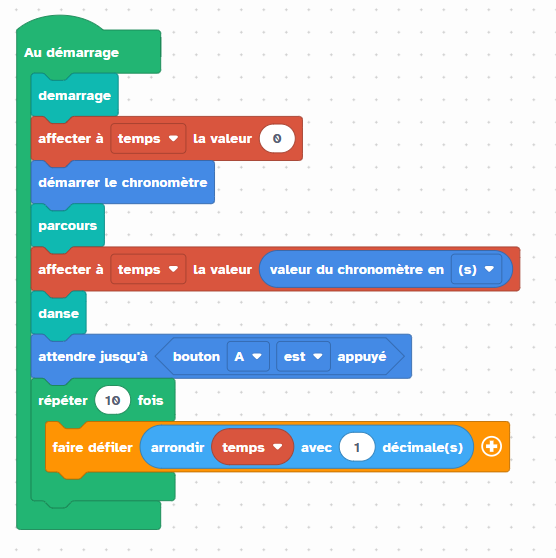
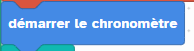
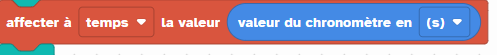
Le chronomètre avec la variable « temps » mémorisent le temps de ton parcours. En fin de parcours; avec le bouton A de la micro:bit tu peurras afficher le résultat :
Voila un exemple du parcours :
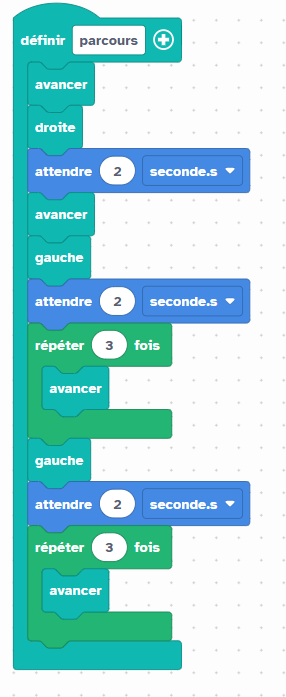
Après chaque virage, positionne un « attendre » pour te donner la possibilité de repositionner ton robot à la main lors du parcours. Si tu peux éviter cette possibilité tu gagneras du temps.

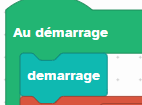
Au démarrage de ton robot, anime ton robot pour pendant un certain avant son lancement :
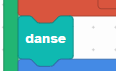
A la fin du parcours fait danser ton robot :
Bonne chance le meilleur temps pour l’instant 9 secondes !!!!!!!
Catégories
MAQUEENPLUS Radio

MAQUEEN : Radio plus obstacle

Voir comment détecter un obstacle :

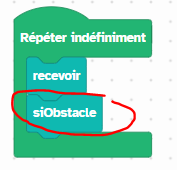
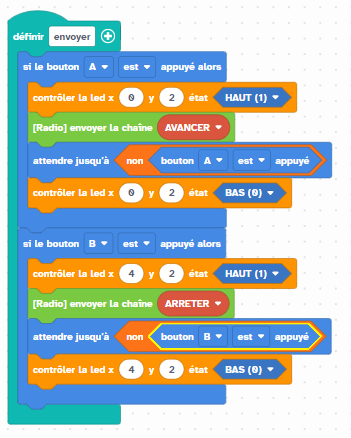
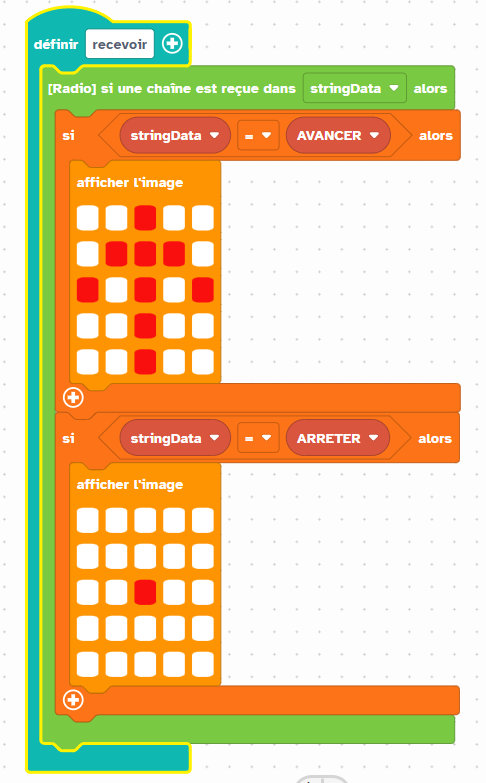
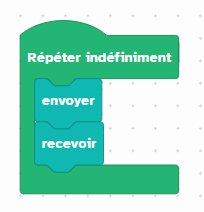
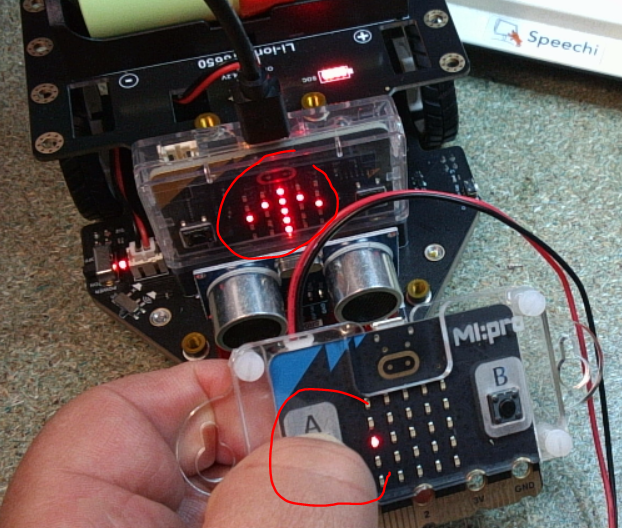
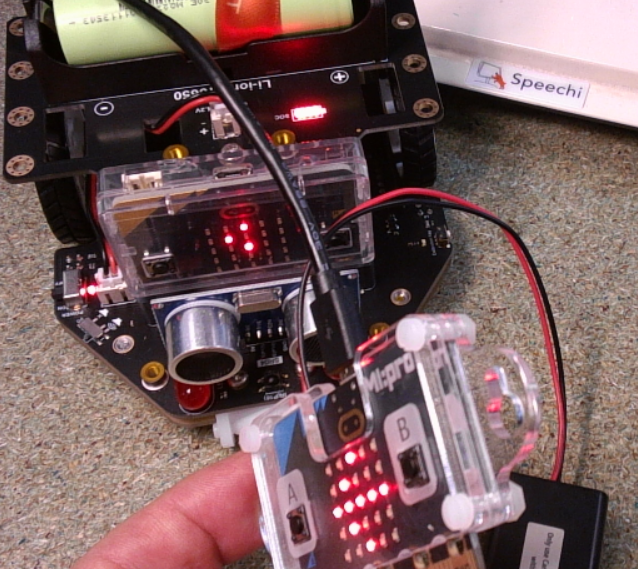
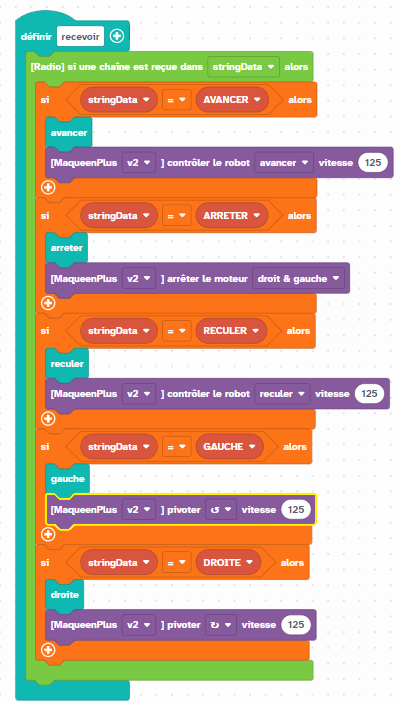
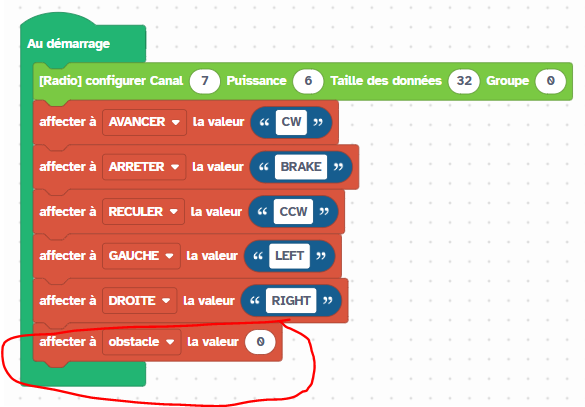
Maintenant tu peux venir modifier ton programme qui utilise la radio pour piloter ton robot :

Catégories
MAQUEENPLUS Obstacle Robotique

MAQUEEN : Contrôle d’un obstacle

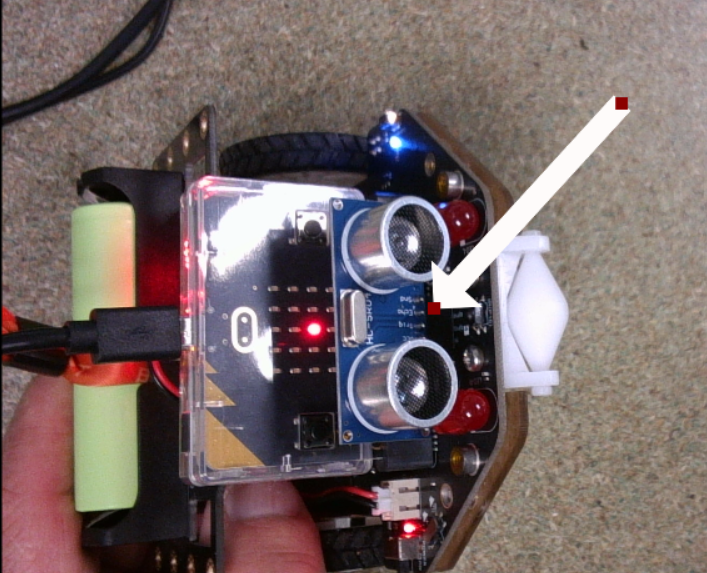
Ton maqueen doit disposer de ce dispositif, deux gros yeux :

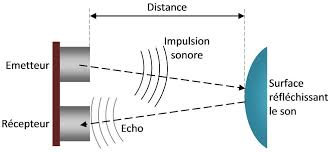
Ce capteur à ultrasons, un sonar, utilise l’écho pour déterminer la distance à laquelle se trouve un objet.

L’émetteur permet d’envoyer une impulsion sonore de l’ordre de 40 kHz. Cette impulsion est réfléchie sur un obstacle puis est détectée lorsqu’elle revient au récepteur sous la forme d’un écho.

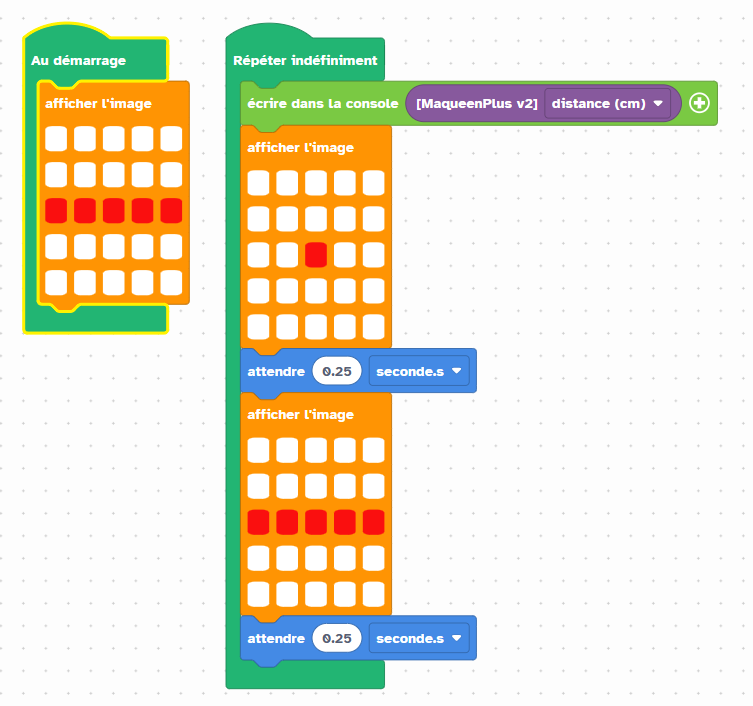
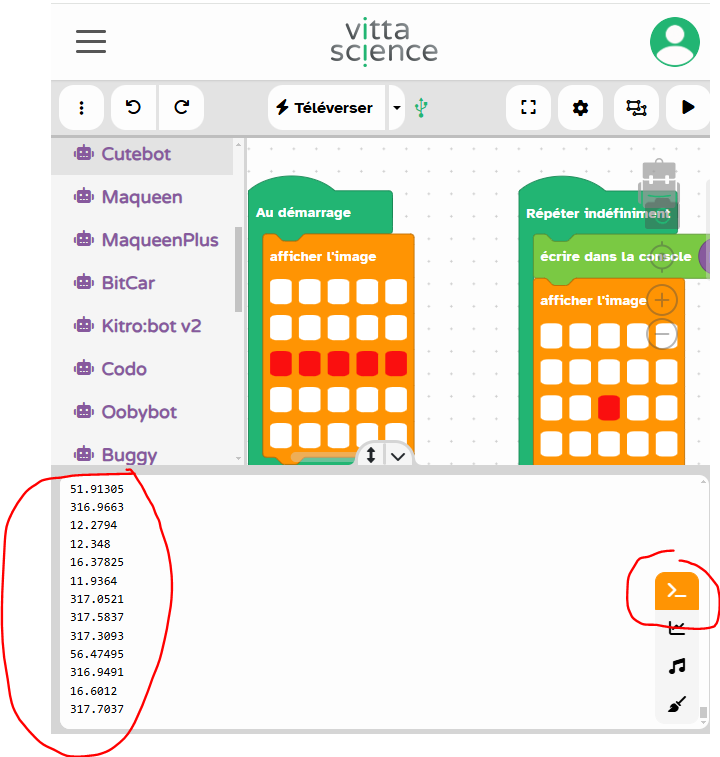
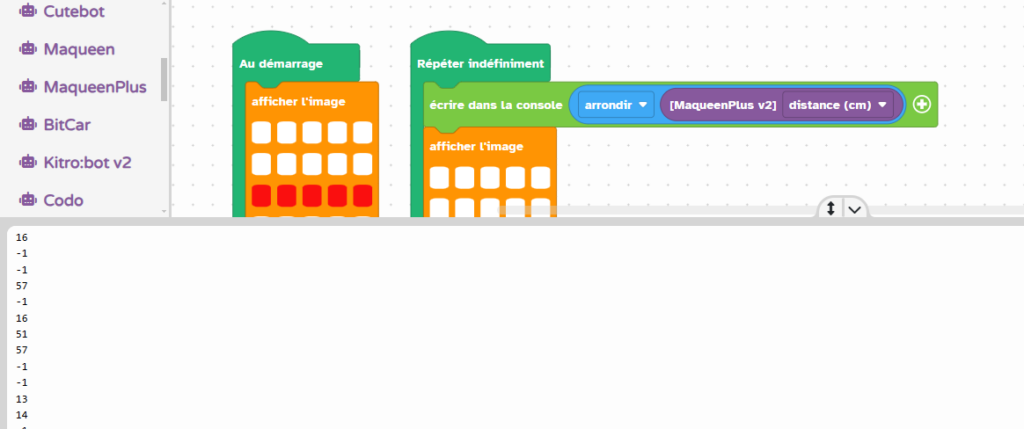
Programme pour visualiser dans la console les valeurs retournées par le dispositif de sonar pour détecter les obstacles :

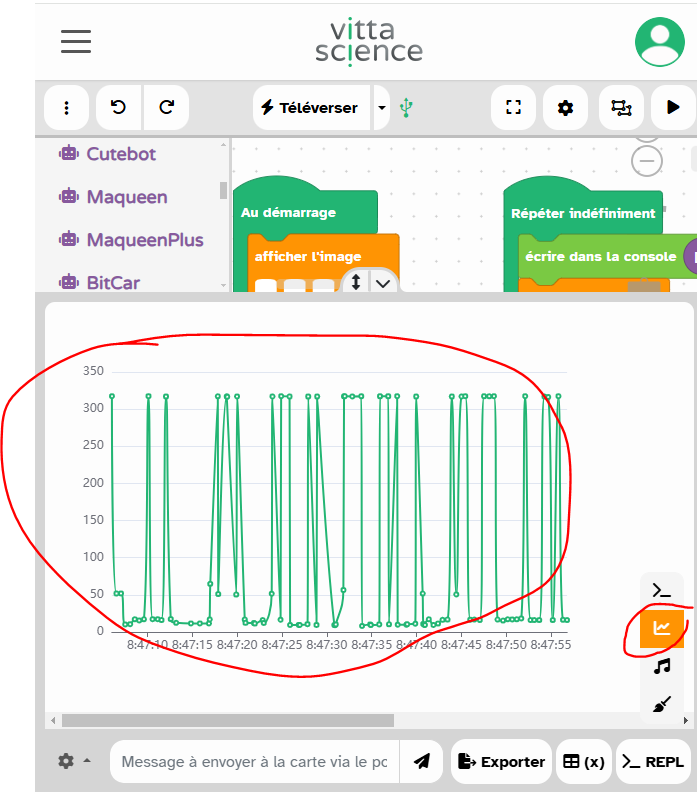
Tu peux visualiser soit les valeurs avec la console ou sous forme graphique :

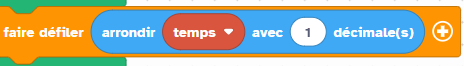
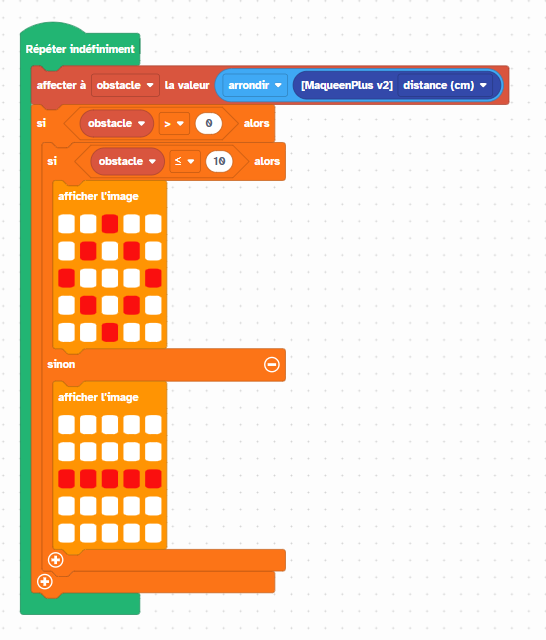
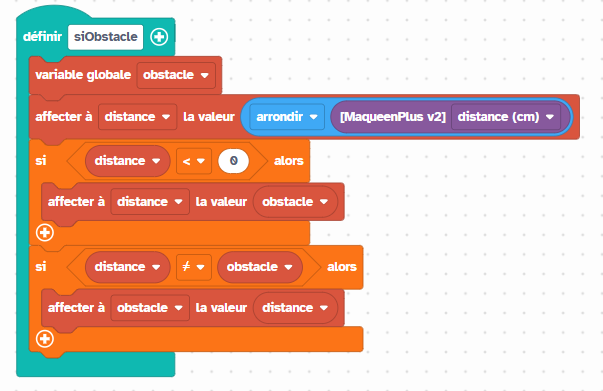
Arrondie la valeur de la distance pour obtenir une valeur entière :

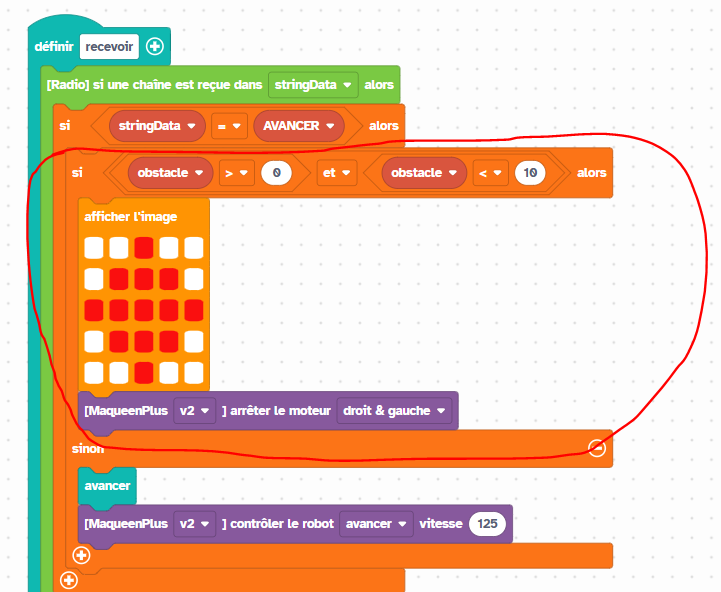
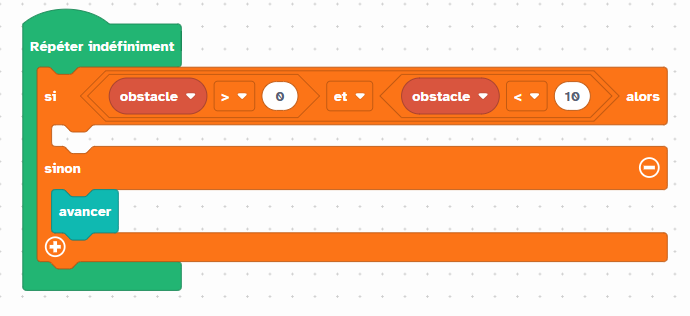
Optimise pour détecter seulement un obstacle entre > à 0 et < 10 centimètres :

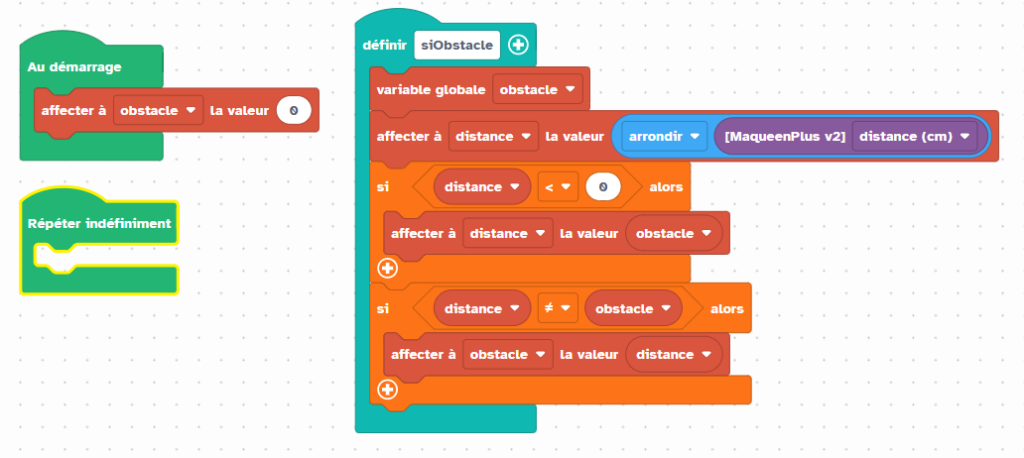
Supprime tous les retours ayant une valeur inférieure à 0. Il est possible que des valeurs de retour soient égales à -1 dans une série de valeurs indiquant la distance à un obstacle.

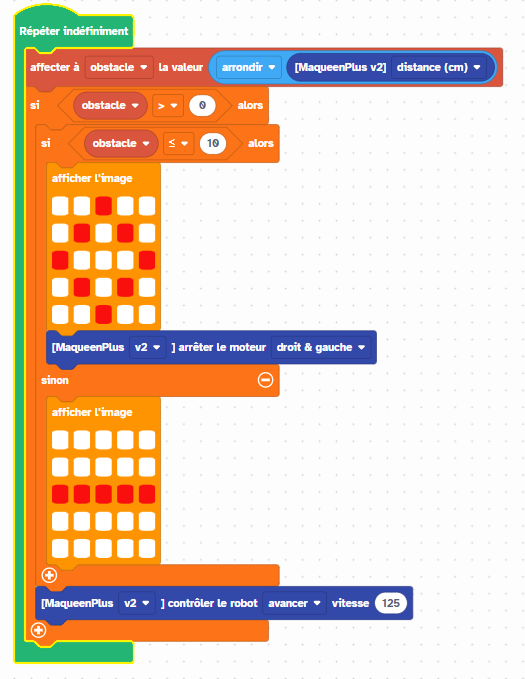
Rajoute les instructions sur les moteurs pour avancer si aucun obstacle et arrêter le robot sur l’obstacle.

Catégories
MAQUEENPLUS Obstacle

MAQUEEN : Labyrinthe

Utilise ce que tu as pu faire précédemment pour détecter un obstacle :

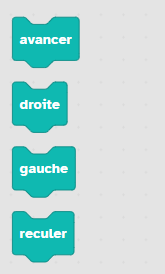
et les fonctions pour faire avancer, tourner, reculer ton robot :

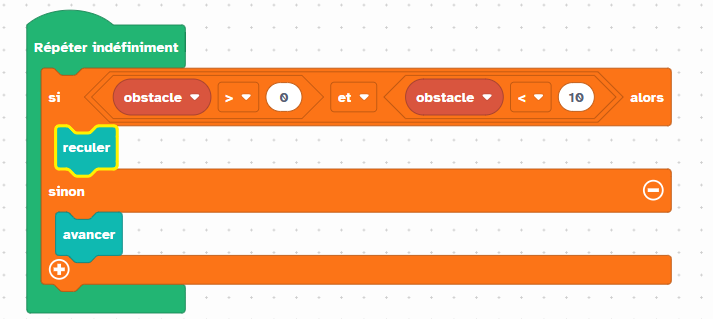
Pour parcourir le labyrinthe le robot doit à chaque obstacle prendre la décision soit de tourner à droite ou soit de tourner à gauche, autrement il avance :

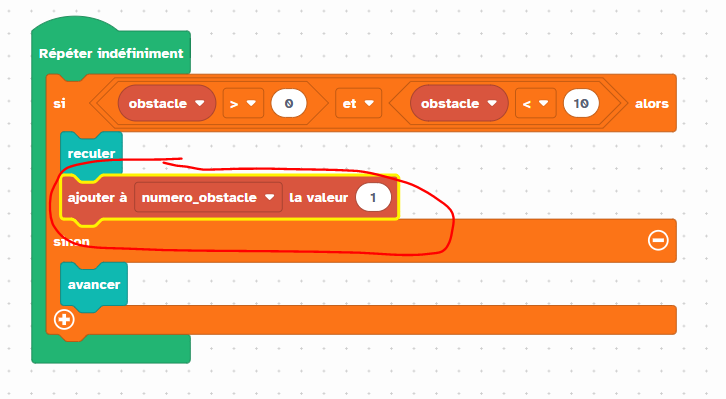
Sur l’obstacle avant de tourner le robot doit reculer :

Maintenant en fonction de l »obstacle ‘obstacle et de l’endroit où se trouve le robot, celui-ci doit tourner à droite ou à gauche.

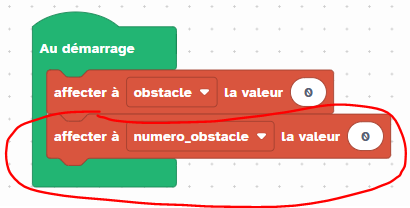
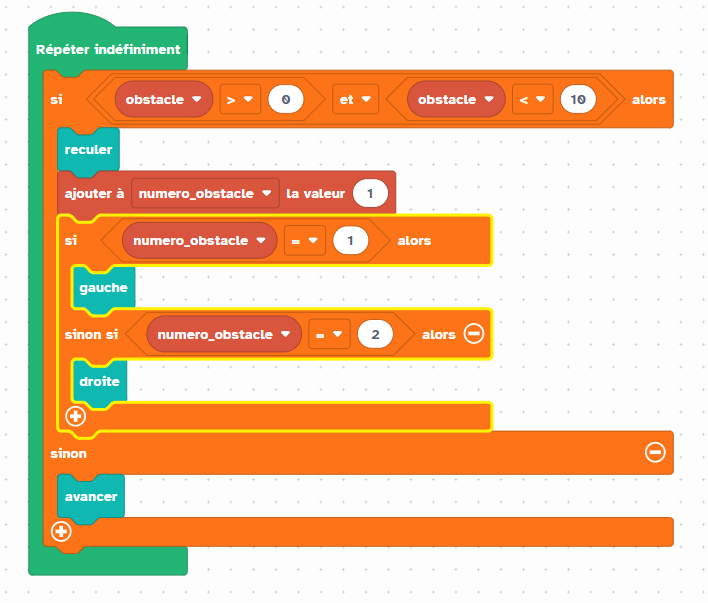
Utilise une variable pour numéroter les obstacles :

Et maintenant prendre la bonne décision en fonction du labyrinthe :

Catégories
MAQUEENPLUS Radio Robotique

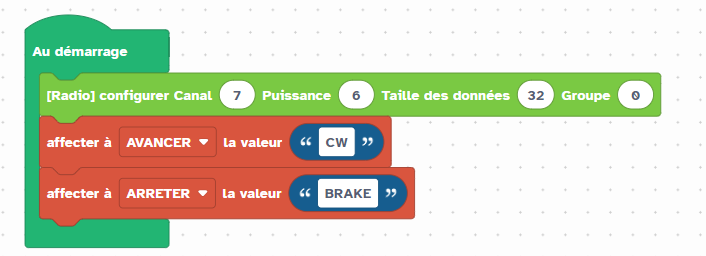
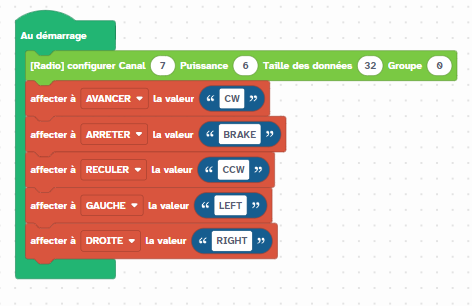
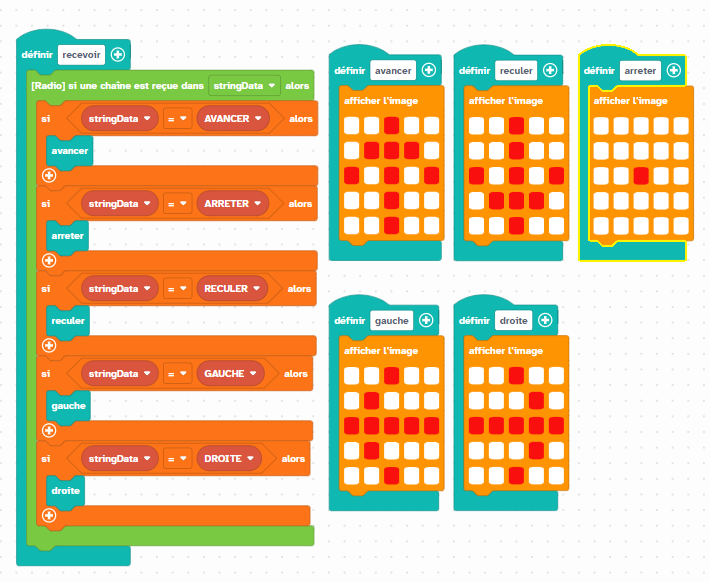
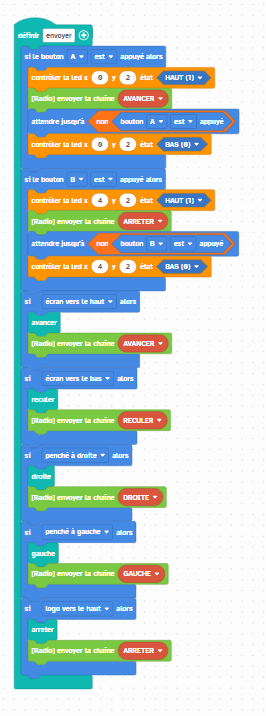
PARTIE 01 : MAQUEEN RADIO

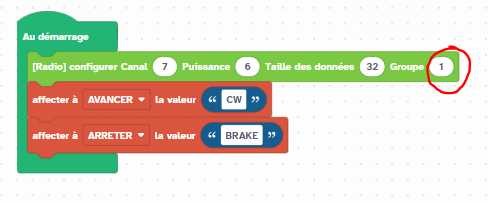
Choisir un numéro de groupe différent

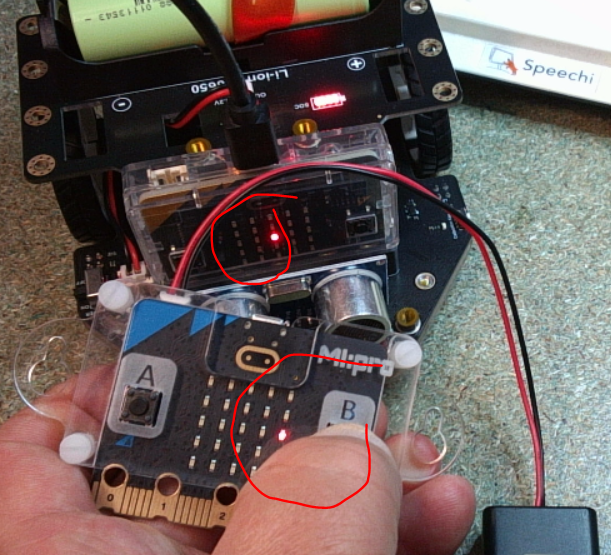
Téléverse sur le MAQUEEN et sur la carte MICRO:BIT puis teste :

Catégories
Ligne noire MAQUEENPLUS Robotique

Partie 04 : MAQUEEN SUIVI LIGNE NOIRE

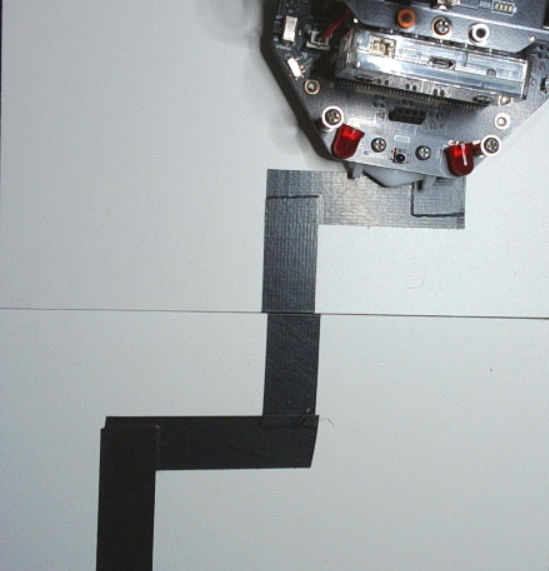
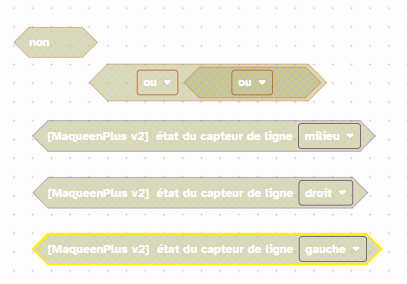
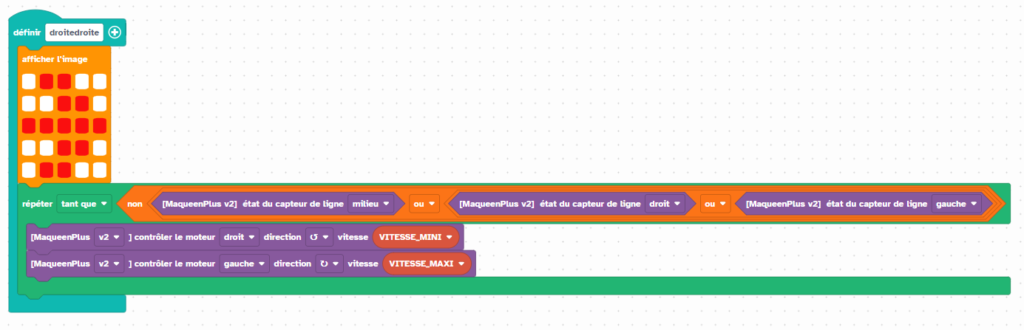
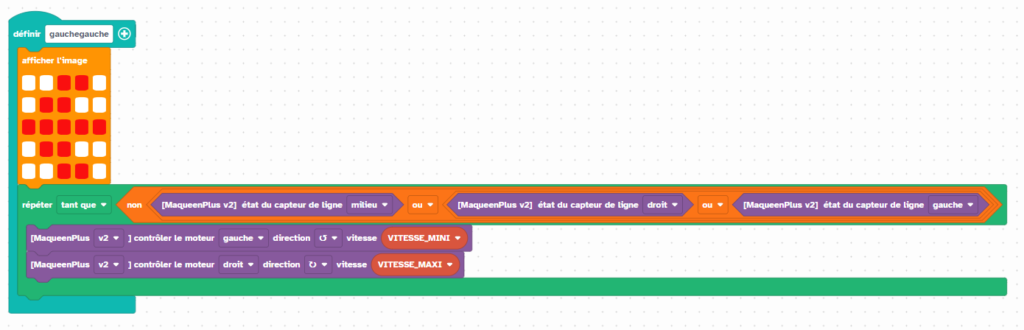
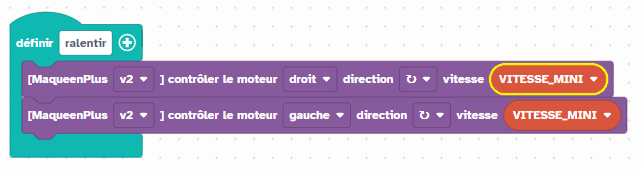
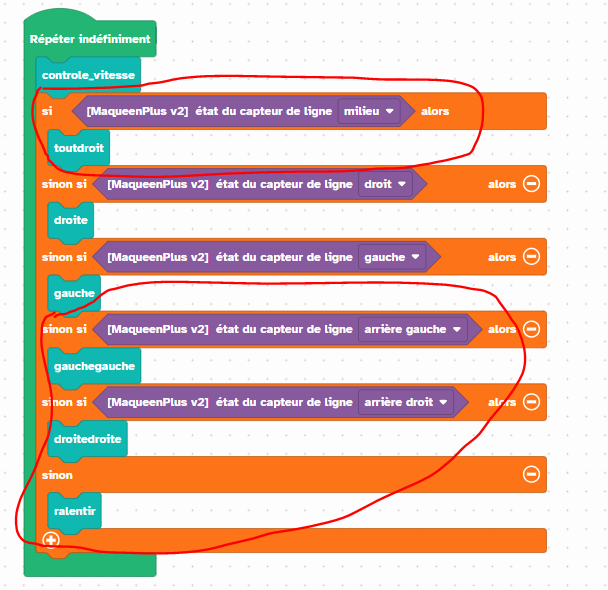
Prendre des virages très très serrés :

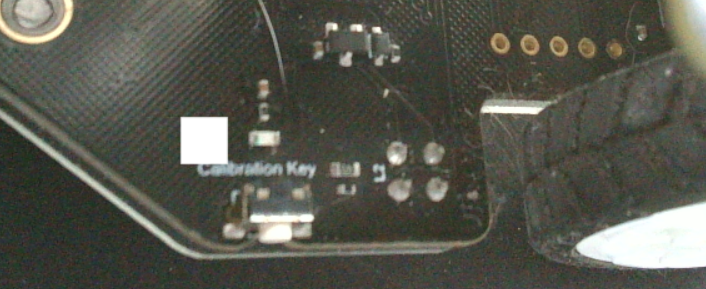
Si vous constatez qu’un capteur de suivi de ligne n’est pas sensible à une ligne noire, calibrez-le comme suit : 

1. Poser le robot  Maqueen Plus V2 sur une zone noire d’étalonnage. Le mettre sous tension.

2. Appuyer sur « Calibrage-key » pendant environ 1 seconde, les 2 grandes LED avant clignoteront. Relâcher la touche, puis l’étalonnage est terminé. 

  • L’étalonnage est mémorisé, tu n’as donc plus besoin de le calibrer à chaque fois.
  • En principe Maqueen Plus V2 est calibré en usine et peut donc être utilisé directement.